Astronomía y Exploración Espacial

Educación Universitaria / Mecánica celeste

El problema restringido de tres cuerpos y los puntos de Lagrange

Ecuaciones en el marco rotante, integral de Jacobi, curvas de velocidad cero de Hill, cálculo de L1–L5 y estabilidad lineal de los puntos triangulares (criterio de Routh), con aplicaciones a los troyanos de Júpiter, el sistema Tierra–Luna y la órbita del JWST en Sol–Tierra L2.

⏱ 150 min marcos no inercialesintegrales primeraspuntos de equilibriolinealizaciónecuación característicabisecciónRK4 y orden de un integrador revision

Al terminar podrás:
  • Derivar las ecuaciones de movimiento del problema restringido circular de tres cuerpos en el marco sinódico.
  • Demostrar la existencia de la integral de Jacobi y usarla para delimitar regiones accesibles (curvas de velocidad cero).
  • Calcular los cinco puntos de Lagrange y probar que hay exactamente tres colineales.
  • Linealizar alrededor de los equilibrios y deducir el criterio de Routh 27μ(1−μ) < 1.
  • Interpretar los troyanos de Júpiter y la órbita del JWST en Sol–Tierra L2, y medir el orden del error de un integrador con la constante de Jacobi.

1. Planteamiento

Ilustración: Planteamiento

Dos cuerpos masivos, los primarios de masas m1≥m2m_1 \ge m_2, describen órbitas circulares en torno a su centro de masas. Un tercer cuerpo de masa despreciable (la partícula de prueba) se mueve en su campo gravitatorio sin perturbarlos. Restringimos el movimiento al plano orbital de los primarios.

Elegimos unidades adimensionales (Szebehely 1967, cap. 1):

  • unidad de masa: m1+m2=1m_1 + m_2 = 1, y definimos el cociente de masas μ=m2/(m1+m2)∈(0,12]\mu = m_2/(m_1+m_2) \in (0, \tfrac12];
  • unidad de longitud: la separación constante de los primarios;
  • unidad de tiempo: tal que G=1G = 1. Por la tercera ley de Kepler, n2⋅13=G(m1+m2)=1n^2 \cdot 1^3 = G(m_1+m_2) = 1, así que el movimiento medio de los primarios es n=1n = 1 y su periodo es 2π2\pi.

En el marco sinódico (que gira con velocidad angular n=1n=1 alrededor del centro de masas) los primarios están en reposo en (−μ,0)(-\mu, 0) y (1−μ,0)(1-\mu, 0). Las distancias de la partícula (x,y)(x,y) a ellos son

r1=(x+μ)2+y2,r2=(x−1+μ)2+y2.r_1 = \sqrt{(x+\mu)^2 + y^2}, \qquad r_2 = \sqrt{(x-1+\mu)^2 + y^2}.

Es el problema que Euler (1767) y Lagrange (1772) estudiaron buscando soluciones particulares del problema de tres cuerpos; Lagrange encontró las cinco configuraciones de equilibrio que llevan su nombre, y un siglo después se descubrieron los primeros troyanos de Júpiter exactamente donde él había predicho.

2. Ecuaciones de movimiento en el marco rotante
Ilustración: Ecuaciones de movimiento en el marco rotante

Sea r\mathbf r la posición de la partícula en el marco rotante y ω=z^\boldsymbol\omega = \hat{\mathbf z} su velocidad angular constante. La aceleración inercial se descompone como

r¨in=r¨+2 ω×r˙+ω×(ω×r),\ddot{\mathbf r}_{\text{in}} = \ddot{\mathbf r} + 2\,\boldsymbol\omega\times\dot{\mathbf r} + \boldsymbol\omega\times(\boldsymbol\omega\times\mathbf r),

donde 2ω×r˙2\boldsymbol\omega\times\dot{\mathbf r} es el término de Coriolis y ω×(ω×r)=−(x,y,0)\boldsymbol\omega\times(\boldsymbol\omega\times\mathbf r) = -(x, y, 0) el centrífugo. Igualando a la fuerza gravitatoria por unidad de masa, −∇(−1−μr1−μr2)-\nabla\big(-\tfrac{1-\mu}{r_1} - \tfrac{\mu}{r_2}\big), y agrupando el término centrífugo en un potencial, se obtiene

  x¨−2y˙=∂Ω∂x,y¨+2x˙=∂Ω∂y  \boxed{\;\ddot x - 2\dot y = \frac{\partial \Omega}{\partial x}, \qquad \ddot y + 2\dot x = \frac{\partial \Omega}{\partial y}\;}

con el potencial efectivo (o pseudo-potencial)

Ω(x,y)=12 (x2+y2)+1−μr1+μr2.\Omega(x,y) = \tfrac12\,(x^2+y^2) + \frac{1-\mu}{r_1} + \frac{\mu}{r_2}.

Explícitamente,

Ωx=x−(1−μ)(x+μ)r13−μ(x−1+μ)r23,Ωy=y(1−1−μr13−μr23).\Omega_x = x - \frac{(1-\mu)(x+\mu)}{r_1^3} - \frac{\mu(x-1+\mu)}{r_2^3}, \qquad \Omega_y = y\left(1 - \frac{1-\mu}{r_1^3} - \frac{\mu}{r_2^3}\right).

Convención: Murray & Dermott (1999, §3.3) usan la misma Ω\Omega (allí UU); algunos autores añaden la constante 12μ(1−μ)\tfrac12\mu(1-\mu), lo que desplaza todos los valores de CJC_J en esa cantidad.

3. La integral de Jacobi
Ilustración: La integral de Jacobi

Proposición. La cantidad CJ=2Ω(x,y)−(x˙2+y˙2)C_J = 2\Omega(x,y) - (\dot x^2 + \dot y^2) se conserva a lo largo de cualquier solución.

Demostración. Multiplicamos la primera ecuación por x˙\dot x, la segunda por y˙\dot y y sumamos. Los términos de Coriolis se cancelan, −2x˙y˙+2y˙x˙=0-2\dot x\dot y + 2\dot y\dot x = 0 (la fuerza de Coriolis es perpendicular a la velocidad y no realiza trabajo):

x˙x¨+y˙y¨=Ωxx˙+Ωyy˙=dΩdt,\dot x\ddot x + \dot y\ddot y = \Omega_x\dot x + \Omega_y\dot y = \frac{d\Omega}{dt},

porque Ω\Omega no depende explícitamente de tt. Integrando, 12(x˙2+y˙2)=Ω−12CJ\tfrac12(\dot x^2+\dot y^2) = \Omega - \tfrac12 C_J. ■\blacksquare

CJC_J es la única integral primera conocida del problema; Poincaré demostró que no existen otras integrales analíticas uniformes, lo que es la raíz de la no integrabilidad del problema de tres cuerpos. Nótese que en el marco inercial ni la energía ni el momento angular de la partícula se conservan (el campo depende del tiempo); CJC_J es la combinación −2(E−ωLz)-2(E - \omega L_z) de ambas, que sí lo hace.

4. Curvas de velocidad cero (Hill)
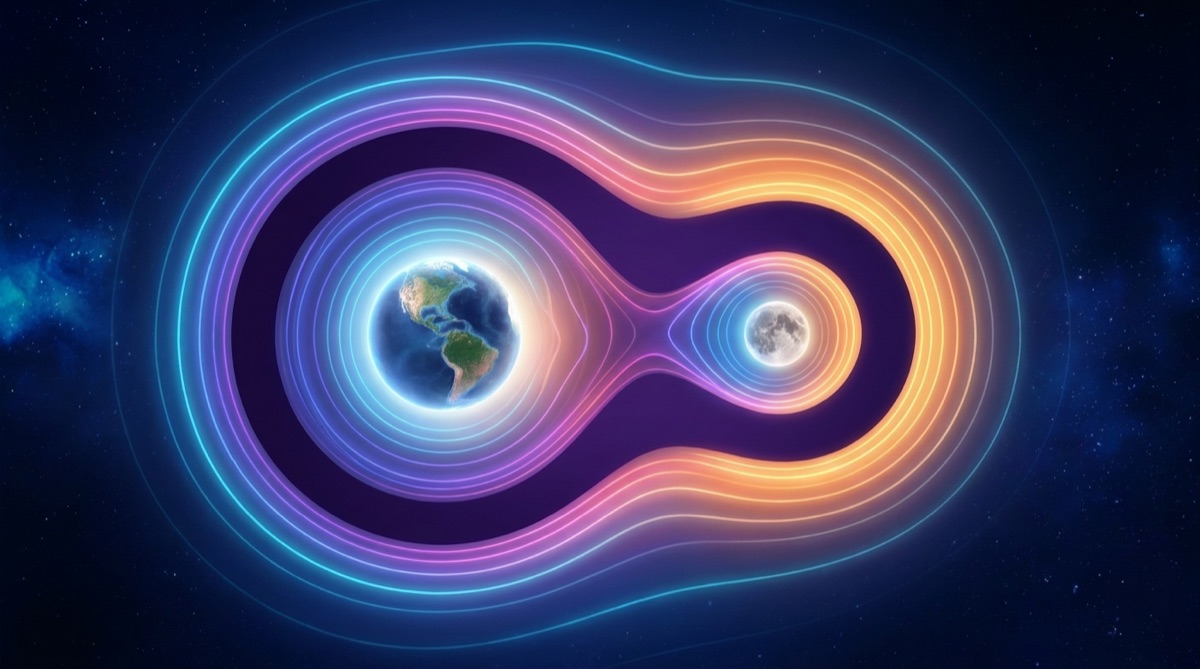
Ilustración: Curvas de velocidad cero (Hill)

Como v2=2Ω−CJ≥0v^2 = 2\Omega - C_J \ge 0, una partícula con constante CJC_J solo puede ocupar la región de Hill {(x,y):2Ω(x,y)≥CJ}\{(x,y) : 2\Omega(x,y) \ge C_J\}. Su frontera, 2Ω(x,y)=CJ2\Omega(x,y) = C_J, es la curva de velocidad cero.

  • CJC_J grande: la región permitida son tres piezas disjuntas — dos «burbujas» alrededor de cada primario y el exterior lejano. Una partícula atrapada cerca de m2m_2 no puede escapar: es la base del criterio de estabilidad de Hill.
  • Al disminuir CJC_J, las burbujas se tocan primero en L1L_1 (cuando CJ=CL1C_J = C_{L_1}), luego la región interior se abre al exterior por L2L_2, después por L3L_3 y finalmente la región prohibida desaparece en L4L_4 y L5L_5.

Para μ≤12\mu \le \tfrac12 se cumple CL1>CL2≥CL3>CL4=CL5=3−μ(1−μ)C_{L_1} > C_{L_2} \ge C_{L_3} > C_{L_4} = C_{L_5} = 3 - \mu(1-\mu). Con μ=0.01215\mu = 0.01215 (Tierra–Luna) los valores calculados con src/lib/math/crtbp.ts son

L1L_1L2L_2L3L_3L4,5L_{4,5}
xx0.836921.15568−1.005060.48785
CJC_J3.188343.172163.012152.98800
Haz clic en el mapa para lanzar una partícula con la velocidad elegida. Zona roja: prohibida (2Ω < C_J); línea roja: curva de velocidad cero. C(L1) = 3.1883 · C(L2) = 3.1722 · C(L3) = 3.0121 · C(L4,5) = 2.9880. 27μ(1−μ) = 0.3241 → L4/L5 linealmente estables (μ_R ≈ 0.03852).

En el simulador, la zona roja es la región prohibida para la CJC_J elegida. Prueba a lanzar una partícula en reposo cerca de la Luna con CL2<CJ<CL1C_{L_2} < C_J < C_{L_1}: puede pasar por el «cuello» de L1L_1 hacia la Tierra, pero no escapar al exterior.

5. Los puntos de equilibrio
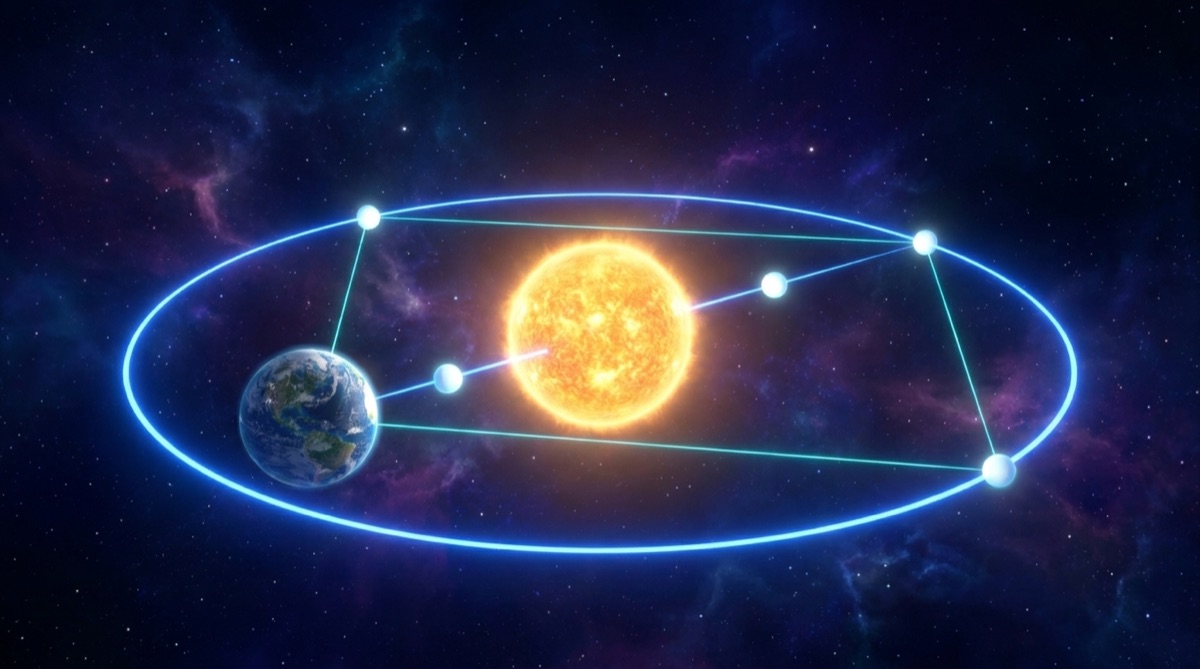
Ilustración: Los puntos de equilibrio

Los equilibrios en el marco rotante satisfacen x˙=y˙=0\dot x = \dot y = 0 y ∇Ω=0\nabla\Omega = 0.

5.1 Puntos triangulares L4L_4, L5L_5

Si y≠0y \ne 0, Ωy=0\Omega_y = 0 exige 1=1−μr13+μr231 = \frac{1-\mu}{r_1^3} + \frac{\mu}{r_2^3}. Escribiendo xx e y2y^2 en función de r1r_1 y r2r_2 (se tiene r12−r22=2x+2μ−1r_1^2 - r_2^2 = 2x + 2\mu - 1, e x2+y2=(1−μ)r12+μr22−μ(1−μ)x^2+y^2 = (1-\mu)r_1^2 + \mu r_2^2 - \mu(1-\mu)), es inmediato comprobar que

Ω=12[(1−μ)r12+μr22−μ(1−μ)]+1−μr1+μr2.\Omega = \tfrac12\left[(1-\mu)r_1^2 + \mu r_2^2 - \mu(1-\mu)\right] + \frac{1-\mu}{r_1} + \frac{\mu}{r_2}.

En las variables (r1,r2)(r_1, r_2), ∂Ω/∂r1=(1−μ)(r1−r1−2)=0\partial\Omega/\partial r_1 = (1-\mu)(r_1 - r_1^{-2}) = 0 y ∂Ω/∂r2=μ(r2−r2−2)=0\partial\Omega/\partial r_2 = \mu(r_2 - r_2^{-2}) = 0, de donde r1=r2=1r_1 = r_2 = 1: la partícula forma un triángulo equilátero con los primarios,

L4,5=(12−μ, ±32).L_{4,5} = \left(\tfrac12 - \mu,\ \pm\tfrac{\sqrt3}{2}\right).

(El cambio (x,y)↦(r1,r2)(x,y)\mapsto(r_1,r_2) es un difeomorfismo local fuera del eje y=0y=0, así que los puntos críticos coinciden.)

5.2 Puntos colineales L1L_1, L2L_2, L3L_3

Sobre y=0y = 0, Ωy≡0\Omega_y \equiv 0 y los equilibrios son las raíces de

f(x)≡x−(1−μ)(x+μ)∣x+μ∣3−μ(x−1+μ)∣x−1+μ∣3=0.f(x) \equiv x - \frac{(1-\mu)(x+\mu)}{|x+\mu|^3} - \frac{\mu(x-1+\mu)}{|x-1+\mu|^3} = 0.

Proposición. ff tiene exactamente una raíz en cada intervalo (−∞,−μ)(-\infty,-\mu), (−μ,1−μ)(-\mu, 1-\mu), (1−μ,∞)(1-\mu,\infty).

Demostración. En cada intervalo, f′(x)=1+2(1−μ)∣x+μ∣3+2μ∣x−1+μ∣3>0f'(x) = 1 + \dfrac{2(1-\mu)}{|x+\mu|^3} + \dfrac{2\mu}{|x-1+\mu|^3} > 0, luego ff es estrictamente creciente. En los extremos: f→+∞f \to +\infty al acercarse a un primario por la izquierda y f→−∞f \to -\infty por la derecha, mientras que f(x)∼x→±∞f(x) \sim x \to \pm\infty cuando x→±∞x \to \pm\infty. Por el teorema de Bolzano hay una raíz en cada intervalo y, por monotonía, solo una. ■\blacksquare

Esta demostración justifica el algoritmo de la librería: bisección en cada intervalo, que converge con garantía (el error se divide por dos en cada iteración; ~50 iteraciones dan precisión de máquina). Llamando ρ=1−μ−xL1\rho = 1 - \mu - x_{L_1} la distancia de L1L_1 a m2m_2, el desarrollo para μ≪1\mu \ll 1 da

ρ≈rH(1−13 rH1),rH=(μ3)1/3,\rho \approx r_H \left(1 - \tfrac13 \,\frac{r_H}{1}\right), \qquad r_H = \left(\frac{\mu}{3}\right)^{1/3},

donde rHr_H es el radio de Hill; L2L_2 está a ≈rH(1+13rH)\approx r_H(1 + \tfrac13 r_H) al otro lado de m2m_2.

6. Estabilidad lineal

Ilustración: Estabilidad lineal

Sea (x0,y0)(x_0,y_0) un equilibrio y x=x0+ξx = x_0 + \xi, y=y0+ηy = y_0 + \eta. A primer orden,

ξ¨−2η˙=Ωxx ξ+Ωxy η,η¨+2ξ˙=Ωxy ξ+Ωyy η,\ddot\xi - 2\dot\eta = \Omega_{xx}\,\xi + \Omega_{xy}\,\eta, \qquad \ddot\eta + 2\dot\xi = \Omega_{xy}\,\xi + \Omega_{yy}\,\eta,

con las derivadas segundas evaluadas en el equilibrio. Buscando soluciones ∝eλt\propto e^{\lambda t}, el determinante

∣λ2−Ωxx−2λ−Ωxy2λ−Ωxyλ2−Ωyy∣=0\begin{vmatrix} \lambda^2 - \Omega_{xx} & -2\lambda - \Omega_{xy} \\ 2\lambda - \Omega_{xy} & \lambda^2 - \Omega_{yy} \end{vmatrix} = 0

da la ecuación característica

λ4+(4−Ωxx−Ωyy) λ2+ΩxxΩyy−Ωxy2=0.\lambda^4 + (4 - \Omega_{xx} - \Omega_{yy})\,\lambda^2 + \Omega_{xx}\Omega_{yy} - \Omega_{xy}^2 = 0.

Es bicuadrática: con Λ=λ2\Lambda = \lambda^2, Λ2+bΛ+c=0\Lambda^2 + b\Lambda + c = 0. La estabilidad lineal (todas las λ\lambda imaginarias puras y distintas) exige que ambas raíces Λ\Lambda sean reales, negativas y distintas: b>0b > 0, c>0c > 0, b2−4c>0b^2 - 4c > 0.

Puntos colineales. En y=0y=0, Ωxy=0\Omega_{xy} = 0 y, con A=1−μr13+μr23A = \frac{1-\mu}{r_1^3} + \frac{\mu}{r_2^3}, Ωxx=1+2A>0\Omega_{xx} = 1 + 2A > 0 y Ωyy=1−A\Omega_{yy} = 1 - A. La condición de equilibrio f(x)=0f(x)=0 implica A>1A > 1 (Problema 2), luego Ωyy<0\Omega_{yy} < 0 y c=ΩxxΩyy<0c = \Omega_{xx}\Omega_{yy} < 0: una raíz Λ\Lambda es positiva y hay un λ\lambda real positivo. L1L_1, L2L_2, L3L_3 son inestables para todo μ\mu (son puntos silla × centro).

Puntos triangulares. En L4L_4, con r1=r2=1r_1 = r_2 = 1:

Ωxx=34,Ωyy=94,Ωxy=334(1−2μ),\Omega_{xx} = \tfrac34, \qquad \Omega_{yy} = \tfrac94, \qquad \Omega_{xy} = \tfrac{3\sqrt3}{4}(1 - 2\mu),

de modo que b=1b = 1, c=274μ(1−μ)>0c = \tfrac{27}{4}\mu(1-\mu) > 0 y

λ4+λ2+274μ(1−μ)=0,Λ±=−1±1−27μ(1−μ)2.\lambda^4 + \lambda^2 + \tfrac{27}{4}\mu(1-\mu) = 0, \qquad \Lambda_\pm = \frac{-1 \pm \sqrt{1 - 27\mu(1-\mu)}}{2}.

Criterio de Routh (1875). L4L_4 y L5L_5 son linealmente estables si y solo si 27μ(1−μ)<127\mu(1-\mu) < 1, es decir,

μ<μR=12(1−2327)≈0.038521.\mu < \mu_R = \frac12\left(1 - \sqrt{\frac{23}{27}}\right) \approx 0.038521.

Para μ<μR\mu < \mu_R hay dos frecuencias, ω±=−Λ∓\omega_\pm = \sqrt{-\Lambda_\mp}. Para μ≪1\mu \ll 1: la frecuencia de libración lenta ωs≈27μ/4\omega_s \approx \sqrt{27\mu/4} y la rápida ωf≈1\omega_f \approx 1 (epiciclo). Que L4L_4 sea un máximo de Ω\Omega y aun así estable es un efecto genuino de la fuerza de Coriolis (estabilidad giroscópica). La estabilidad lineal no implica estabilidad no lineal; el análisis completo (Deprit & Deprit-Bartholomé 1967, vía KAM) excluye dos valores resonantes de μ\mu (aquellos en que ωf/ωs=2\omega_f/\omega_s = 2 y 33) y prueba la estabilidad para el resto (Murray & Dermott 1999, §3.8).

7. Aplicaciones
Ilustración: Aplicaciones

Troyanos de Júpiter. Para Sol–Júpiter, μ=GMJ/(GM⊙+GMJ)=9.54×10−4≪μR\mu = GM_J/(GM_\odot + GM_J) = 9.54\times10^{-4} \ll \mu_R (GM de Horizons): L4L_4 y L5L_5 son estables y albergan miles de asteroides troyanos que libran en órbitas de «renacuajo» alrededor de 60°60° por delante y por detrás de Júpiter. El periodo de libración lineal es Ts=2π/ωs≈2π/27μ/4T_s = 2\pi/\omega_s \approx 2\pi/\sqrt{27\mu/4} en unidades adimensionales; dividido entre el periodo de Júpiter (2π2\pi) da 1/27μ/4=12.51/\sqrt{27\mu/4} = 12.5 periodos jovianos, unos 148 años. Pulsa «Órbita troyana (L4)» en el simulador con el preajuste Sol–Júpiter.

Tierra–Luna. Con μ=0.01215\mu = 0.01215, la Luna está a 384 400384\,400 km de la Tierra, y L1L_1, L2L_2 quedan a 58 00058\,000 km y 64 50064\,500 km de la Luna (valores obtenidos con las abscisas de la tabla anterior: 384 400×(1−μ−0.83692)384\,400\times(1 - \mu - 0.83692) y 384 400×(1.15568−1+μ)384\,400\times(1.15568 - 1 + \mu)). Como μ>μR\mu > \mu_R no se cumple (0.01215<0.03850.01215 < 0.0385), L4L_4 y L5L_5 Tierra–Luna son linealmente estables, pero la perturbación solar impide que acumulen material de forma duradera (las «nubes de Kordylewski» siguen siendo objeto de debate).

JWST en Sol–Tierra L2. Para el sistema Sol–(Tierra+Luna), μ≈3.04×10⁻⁶\mu \approx 3.04\times10^{-6} y L2L_2 está a ≈0.01004 (1+0.00335)\approx 0.01004\,(1 + 0.00335) UA =0.01008= 0.01008 UA ≈1.5×10⁶\approx 1.5\times10^{6} km de la Tierra, en dirección antisolar (rH=0.01004r_H = 0.01004 UA), de acuerdo con los «1.5 millones de kilómetros» que da la NASA. Como L2L_2 es inestable (un λ\lambda real positivo con tiempo de ee-plegado de unas semanas), el JWST no está en L2L_2 sino en una órbita de halo a su alrededor que, según la NASA, «tarda unos 6 meses en completarse» y es «de tamaño similar a la órbita de la Luna alrededor de la Tierra»; la deriva se corrige con pequeñas maniobras periódicas de mantenimiento de estación. Así el Sol, la Tierra y la Luna quedan siempre del mismo lado del parasol y el telescopio nunca entra en la sombra de la Tierra.

8. Nota numérica
Ilustración: Nota numérica

El simulador integra con RK4 (rk4Step) con un paso adaptado a la distancia al primario más cercano, h=min⁡(hmax⁡, η rmin⁡3/2)h = \min(h_{\max},\ \eta\, r_{\min}^{3/2}), con hmax⁡=5×10⁻³h_{\max} = 5\times10^{-3} y η=0.02\eta = 0.02. RK4 no es simpléctico: el error en CJC_J crece lentamente (típicamente de forma lineal en tt, ∝h4\propto h^4). La lectura «ΔC/C» del simulador es la medida natural del error: con estos parámetros queda por debajo de 10−910^{-9} en cientos de unidades de tiempo para órbitas que no se acercan a los primarios. Dos observaciones:

  • El paso adaptado a rmin⁡3/2r_{\min}^{3/2} sigue la escala de tiempo de caída libre local, r3/μ\sqrt{r^3/\mu}: cerca de un primario el campo varía rápido y hace falta resolverlo. Sin esa adaptación, un paso fijo que funciona lejos de los primarios produce errores de CJC_J de orden unidad en un encuentro cercano.
  • La constante de Jacobi es un diagnóstico necesario pero no suficiente: una integración puede conservar CJC_J a 10−910^{-9} y aun así tener errores de fase grandes en órbitas caóticas (lección 5). Para medir el orden del método hay que comparar con una solución de referencia (paso mucho menor) y verificar que el error escala como h4h^4 (Problema 6).

Problemas

  1. (Coriolis no trabaja) Demuestra que si la velocidad angular del marco nn fuera una función de tt, CJC_J dejaría de conservarse, e identifica el término responsable.
Ver solución

Con ω(t)\omega(t) aparece la fuerza de Euler −ω˙×r-\dot{\boldsymbol\omega}\times\mathbf r y Ω\Omega depende de tt a través de 12ω2(x2+y2)\tfrac12\omega^2(x^2+y^2); entonces ddt(12v2−Ω)=−∂tΩ−ω˙(xy˙−yx˙)≠0\frac{d}{dt}\big(\tfrac12 v^2 - \Omega\big) = -\partial_t\Omega - \dot\omega(x\dot y - y\dot x) \ne 0 en general. Ambos términos se anulan si y solo si ω˙=0\dot\omega = 0.

  1. (Inestabilidad de los colineales) Demuestra que en L1L_1, L2L_2, L3L_3 se cumple A=1−μr13+μr23>1A = \frac{1-\mu}{r_1^3} + \frac{\mu}{r_2^3} > 1.
Ver solución

En L1L_1 es inmediato: r1,r2<1r_1, r_2 < 1 (pues r1+r2=1r_1 + r_2 = 1), luego A>(1−μ)+μ=1A > (1-\mu) + \mu = 1. Para L2L_2 y L3L_3, reescribe f(x)=0f(x) = 0 como x(1−A)=μ(1−μ)(r1−3−r2−3)x(1-A) = \mu(1-\mu)\big(r_1^{-3} - r_2^{-3}\big) (desarrolla x+μx+\mu y x−1+μx-1+\mu). En L2L_2, x>0x > 0 y r1>r2r_1 > r_2, así que el miembro derecho es negativo y 1−A<01-A < 0; en L3L_3, x<0x < 0 y r1<r2r_1 < r_2, el miembro derecho es positivo y de nuevo 1−A<01 - A < 0.

  1. (Routh) Comprueba que Ωxx+Ωyy=3\Omega_{xx}+\Omega_{yy} = 3 en L4L_4 para todo μ\mu y deduce b=1b = 1. Demuestra que cc es máximo en μ=12\mu = \tfrac12 y que 27μ(1−μ)=127\mu(1-\mu) = 1 tiene una única raíz en (0,12)(0, \tfrac12).
Ver solución

En general Ωxx+Ωyy=2+1−μr13+μr23\Omega_{xx}+\Omega_{yy} = 2 + \frac{1-\mu}{r_1^3} + \frac{\mu}{r_2^3} (usa ∇2(1/r)=1/r3\nabla^2(1/r) = 1/r^3 en el plano); en L4L_4 vale 2+1=32 + 1 = 3. g(μ)=27μ(1−μ)g(\mu) = 27\mu(1-\mu) es creciente en (0,12)(0,\tfrac12), con g(0)=0g(0) = 0 y g(12)=27/4>1g(\tfrac12) = 27/4 > 1: por Bolzano y monotonía hay una única raíz, μR=12(1−23/27)\mu_R = \tfrac12(1 - \sqrt{23/27}).

  1. (Radio de Hill) A partir de f(x)=0f(x) = 0 con x=1−μ−ρx = 1-\mu-\rho, ρ≪1\rho \ll 1, μ≪1\mu \ll 1, demuestra que ρ3≈μ/3\rho^3 \approx \mu/3 al orden más bajo, y obtén la corrección ρ≈rH(1−rH/3)\rho \approx r_H(1 - r_H/3).
Ver solución

Con x=1−μ−ρx = 1 - \mu - \rho: x+μ=1−ρx + \mu = 1 - \rho, x−1+μ=−ρx - 1 + \mu = -\rho. f=1−μ−ρ−(1−μ)(1−ρ)−2+μρ−2f = 1 - \mu - \rho - (1-\mu)(1-\rho)^{-2} + \mu\rho^{-2}. Desarrollando (1−ρ)−2=1+2ρ+3ρ2+…(1-\rho)^{-2} = 1 + 2\rho + 3\rho^2 + \dots: f≈1−μ−ρ−(1−μ)(1+2ρ+3ρ2)+μ/ρ2=−3ρ−3ρ2+μ/ρ2+O(μρ)f \approx 1 - \mu - \rho - (1-\mu)(1 + 2\rho + 3\rho^2) + \mu/\rho^2 = -3\rho - 3\rho^2 + \mu/\rho^2 + O(\mu\rho). Al orden más bajo, μ/ρ2=3ρ⇒ρ3=μ/3\mu/\rho^2 = 3\rho \Rightarrow \rho^3 = \mu/3. Al siguiente, μ/ρ2=3ρ(1+ρ)\mu/\rho^2 = 3\rho(1 + \rho), es decir ρ3(1+ρ)=rH3\rho^3(1+\rho) = r_H^3, y ρ≈rH(1+ρ)−1/3≈rH(1−rH/3)\rho \approx r_H(1 + \rho)^{-1/3} \approx r_H(1 - r_H/3).

  1. (Simulador) Con el preajuste Tierra–Luna, lanza una partícula en reposo cerca de la Luna con CJC_J entre CL1C_{L_1} y CL2C_{L_2}. Mide cuánto tarda en cruzar a la región terrestre. Explica por qué, aunque el cruce por L1L_1 esté permitido energéticamente, la partícula puede tardar muchas órbitas en encontrarlo.
Ver solución

El tiempo depende fuertemente de la posición inicial (sensibilidad típica de un sistema no integrable). El «cuello» en L1L_1 es estrecho para CJC_J apenas por debajo de CL1C_{L_1} (su anchura escala como CL1−CJ\sqrt{C_{L_1} - C_J}), y la partícula solo lo atraviesa si llega con la fase adecuada: el conjunto de condiciones iniciales que cruzan en un tiempo dado está delimitado por las variedades invariantes de la órbita de Lyapunov alrededor de L1L_1, la base de las «autopistas» de baja energía usadas en el diseño de misiones.

  1. (Computacional: orden del integrador) Integra con RK4 y paso fijo hh una órbita que no se acerque a los primarios (por ejemplo, una órbita troyana con el preajuste Sol–Júpiter) durante t=50t = 50 y mide ∣ΔCJ∣|\Delta C_J| para h=0.02,0.01,0.005,0.0025h = 0.02, 0.01, 0.005, 0.0025. Representa log⁡∣ΔCJ∣\log|\Delta C_J| frente a log⁡h\log h y estima la pendiente. Repite con leapfrog y comenta.
Ver solución
import numpy as np
def f(s, mu):
    x, y, vx, vy = s; r1 = np.hypot(x+mu, y); r2 = np.hypot(x-1+mu, y)
    Ox = x - (1-mu)*(x+mu)/r1**3 - mu*(x-1+mu)/r2**3; Oy = y - (1-mu)*y/r1**3 - mu*y/r2**3
    return np.array([vx, vy, 2*vy + Ox, -2*vx + Oy])
def CJ(s, mu):
    x, y, vx, vy = s; r1 = np.hypot(x+mu, y); r2 = np.hypot(x-1+mu, y)
    return x*x + y*y + 2*(1-mu)/r1 + 2*mu/r2 - vx*vx - vy*vy
mu = 9.54e-4; s0 = np.array([0.5 - mu + 0.02, np.sqrt(3)/2, 0.0, 0.0])  # cerca de L4
for h in [0.02, 0.01, 0.005, 0.0025]:
    s = s0.copy(); C0 = CJ(s, mu)
    for _ in range(int(50/h)):
        k1 = f(s, mu); k2 = f(s + h/2*k1, mu); k3 = f(s + h/2*k2, mu); k4 = f(s + h*k3, mu)
        s = s + h/6*(k1 + 2*k2 + 2*k3 + k4)
    print(h, abs(CJ(s, mu) - C0))

La pendiente del ajuste log-log es ≈4\approx 4 (cada vez que hh se divide por 2 el error se divide por ≈16\approx16), hasta que se alcanza el nivel de redondeo (∼10−14\sim10^{-14}). Con leapfrog la pendiente es 2 y el error no crece con tt (oscila acotado), mientras que el de RK4 crece linealmente con tt: para integraciones largas gana el método simpléctico aunque sea de orden inferior. Nota: el término de Coriolis depende de la velocidad, así que el leapfrog kick-drift-kick estándar no es directamente aplicable; se usa una variante para fuerzas giroscópicas o se integra en el marco inercial (lección de métodos numéricos).

Autoevaluación

✦ Autoevaluación

  1. 1. En el marco sinódico del problema restringido, la integral de Jacobi se conserva porque…
  2. 2. Las curvas de velocidad cero delimitan…
  3. 3. Los puntos colineales L₁, L₂, L₃…
  4. 4. El criterio de Routh para la estabilidad lineal de L₄ y L₅ es…
  5. 5. Que L₄ sea un máximo del potencial efectivo y aun así sea estable se debe a…
  6. 6. El JWST se mantiene cerca de Sol–Tierra L₂ porque…
Responde todas para comprobar.

Lecturas

  • Murray & Dermott (1999), cap. 3: deducción completa de las ecuaciones, la integral de Jacobi, los puntos de Lagrange, la estabilidad (§3.6–3.8) y las órbitas de renacuajo y herradura (§3.9–3.12).
  • Szebehely (1967), Theory of Orbits: el tratado de referencia del problema restringido, con los puntos de equilibrio (cap. 4) y su estabilidad (cap. 5).
  • Danby (1988), cap. 8: presentación clásica con énfasis en las órbitas periódicas.
  • Routh (1875), DOI 10.1112/plms/s1-6.1.86: el criterio original; Deprit & Deprit-Bartholomé (1967), DOI 10.1086/110213: estabilidad no lineal de los puntos triangulares.
  • NASA Science, «Webb’s Orbit»: descripción oficial de la órbita del JWST en torno a L₂.
🍎 Guía para el profesor
Tiempo
2 clases de 90 min
Resultado de aprendizaje
Al finalizar, el estudiante deriva las ecuaciones del problema restringido en el marco rotante, demuestra la conservación de la constante de Jacobi, calcula los cinco puntos de Lagrange justificando el algoritmo de bisección, deduce el criterio de Routh y lo aplica a sistemas reales, y mide el orden de un integrador con la constante de Jacobi.
Evidencia de aprendizaje
Entrega del problema computacional 6 (gráfica log-log del error de C_J frente a h con la pendiente estimada) y de la demostración 2 o 4.

Materiales

  • Python 3 con NumPy y Matplotlib
  • Simulador «Puntos de Lagrange» con los preajustes Tierra–Luna y Sol–Júpiter
  • Tabla de GM del Sol, Júpiter, la Tierra y la Luna (JPL Horizons)
  • Opcional: lista de asteroides troyanos del Minor Planet Center para contar L₄ frente a L₅

Secuencia sugerida

Clase 1. Unidades adimensionales y marco rotante; deducción de las ecuaciones con Coriolis y centrífugo (30 min). Integral de Jacobi y curvas de velocidad cero, explorando en el simulador cómo se abren los cuellos al bajar CJC_J (30 min). Puntos triangulares por el cambio a (r1,r2)(r_1, r_2) y colineales con la demostración de unicidad (30 min).

Clase 2. Linealización y ecuación característica; inestabilidad de los colineales y criterio de Routh (40 min). Aplicaciones: troyanos (periodo de libración), Tierra–Luna y JWST (20 min). Nota numérica y arranque del problema 6: medir el orden de RK4 en vivo (30 min).

Errores frecuentes

  • Interpretar la fuerza centrífuga y la de Coriolis como fuerzas «reales»: insistir en que son términos cinemáticos del cambio de marco y que desaparecen en el marco inercial.
  • Creer que C_J es la energía: en el marco inercial la energía de la partícula no se conserva; C_J combina energía y momento angular.
  • Pensar que L₄ es estable «porque es un mínimo del potencial»: es un máximo; la estabilidad es giroscópica.
  • Confundir estabilidad lineal con estabilidad: mencionar los valores resonantes de μ excluidos por Deprit & Deprit-Bartholomé.
Palabras clave de esta lección (12)

Términos del glosario que aparecen en el texto. Cada uno enlaza a su ficha completa.

  • Punto de Lagrange Cinco lugares especiales cerca de dos cuerpos (como el Sol y la Tierra) donde una nave puede quedarse «quieta» respecto a ellos. El telescopio James Webb está en uno de ellos, L2, a 1,5 millones de km.
  • Órbita El camino que sigue un cuerpo alrededor de otro por la gravedad: la Luna alrededor de la Tierra, la Tierra alrededor del Sol. Casi todas son elipses, óvalos un poco achatados.
  • Ecuación diferencial Una ecuación que no dice dónde está algo, sino cómo cambia: «la aceleración de la Tierra apunta al Sol y vale tanto». Resolverla paso a paso es lo que hace un simulador de órbitas.
  • Método de Runge–Kutta Una mejora del método de Euler que «prueba» la pendiente en varios puntos intermedios de cada paso y las promedia. El de cuarto orden (RK4) es miles de veces más preciso con el mismo tamaño de paso.
  • Leapfrog (salto de rana) Un método de simulación que alterna «empujón» (cambiar la velocidad) y «deslizamiento» (mover la posición), como una rana que salta. Es sencillo, reversible en el tiempo y conserva muy bien la energía.
  • Integrador simpléctico Un método numérico diseñado para que, al simular órbitas durante millones de años, la energía no se escape ni se acumule poco a poco. Por eso se usa para estudiar la estabilidad del Sistema Solar.
  • Unidad astronómica La distancia media entre la Tierra y el Sol. Sirve de «regla» para medir el Sistema Solar: Júpiter está a unas 5 UA del Sol.
  • Leyes de Kepler Tres reglas sobre cómo se mueven los planetas: (1) siguen elipses con el Sol en un foco, (2) van más rápido cuando están más cerca del Sol y (3) los planetas lejanos tardan mucho más en dar la vuelta.
  • Logaritmo La pregunta «¿a qué potencia hay que elevar 10 para obtener este número?». log(1000) = 3. Convierte multiplicaciones en sumas y comprime números enormes: por eso las magnitudes de las estrellas usan logaritmos.
  • Método de Euler La forma más sencilla de simular un movimiento: avanzar en pasitos de tiempo suponiendo que la velocidad no cambia durante cada pasito. Con pasos pequeños funciona, pero el error se acumula.
  • Caos determinista Un movimiento que sigue reglas exactas pero es imposible de predecir a largo plazo, porque un cambio diminuto al principio produce resultados totalmente distintos. Las órbitas de los planetas son caóticas a escalas de millones de años.
  • Derivada La rapidez con que cambia algo en un instante: la derivada de la posición es la velocidad, y la de la velocidad, la aceleración. Es la pendiente de la gráfica en cada punto.

Ver todo el glosario →

Referencias

  • Murray, C. D. & Dermott, S. F. (1999). Solar System Dynamics. Cambridge University Press, cap. 3 (§3.1–3.8).
  • Szebehely, V. (1967). Theory of Orbits: The Restricted Problem of Three Bodies. Academic Press, caps. 1, 4 y 5.
  • Danby, J. M. A. (1988). Fundamentals of Celestial Mechanics, 2.ª ed. Willmann-Bell, cap. 8.
  • Routh, E. J. (1875). On Laplace's three particles, with a supplement on the stability of steady motion. Proceedings of the London Mathematical Society s1-6, 86–97. DOI 10.1112/plms/s1-6.1.86
  • Deprit, A. & Deprit-Bartholomé, A. (1967). Stability of the triangular Lagrangian points. The Astronomical Journal 72, 173–179. DOI 10.1086/110213
  • Lagrange, J.-L. (1772). Essai sur le problème des trois corps. Prix de l'Académie Royale des Sciences de Paris, tomo IX.
  • NASA Science, «Webb's Orbit» (science.nasa.gov/mission/webb/orbit): órbita alrededor de L2 a 1.5 millones de km de la Tierra, periodo de unos 6 meses, tamaño comparable a la órbita de la Luna; consulta 2026-10-29.
  • JPL Horizons, GM de Júpiter 126686531.9 km³/s² y del Sol 1.32712440041e11 km³/s² (μ_Sol–Júpiter = 9.54e-4); consulta 2026-10-29.

Simuladores de esta lección: Puntos de Lagrange (3 cuerpos restringido)