Astronomía y Exploración Espacial

Educación Universitaria / Mecánica celeste

Elementos orbitales y conversión estado ↔ elementos

Los seis elementos keplerianos, el sistema perifocal y las matrices de rotación R₃(−Ω)R₁(−i)R₃(−ω); algoritmos de conversión en ambos sentidos con casos degenerados, verificados sobre el vector de estado de Marte en J2000 (JPL Horizons).

⏱ 150 min matrices de rotaciónángulos de Eulerproducto vectorialatan2 y ambigüedad de cuadrantecondicionamiento numérico revision

Al terminar podrás:
  • Definir los seis elementos keplerianos (a, e, i, Ω, ω, τ o M₀) y su significado geométrico respecto a un plano y una dirección de referencia.
  • Construir la matriz de giro perifocal → inercial como producto de tres rotaciones de Euler 3-1-3 y demostrar sus propiedades.
  • Implementar y justificar los algoritmos estado → elementos y elementos → estado, incluidos los casos ecuatorial y circular.
  • Reproducir los elementos osculadores de Marte publicados por JPL Horizons a partir de su vector de estado.
  • Analizar el condicionamiento de la conversión cuando e → 0 o i → 0 y conocer los elementos equinocciales como remedio.

1. Motivación

Ilustración: Motivación

Un vector de estado (r,v)(\mathbf r, \mathbf v) fija la órbita, pero sus seis números cambian a cada instante y no dicen nada a simple vista. Los elementos orbitales son otra parametrización de las mismas seis constantes: cinco describen la geometría de la cónica y su orientación en el espacio, y son constantes en el problema de dos cuerpos; el sexto dice dónde está el cuerpo. Las efemérides del JPL, los catálogos de asteroides y los TLE de los satélites se publican en elementos; convertir en ambos sentidos es la operación más básica de la astrodinámica.

2. Los seis elementos keplerianos
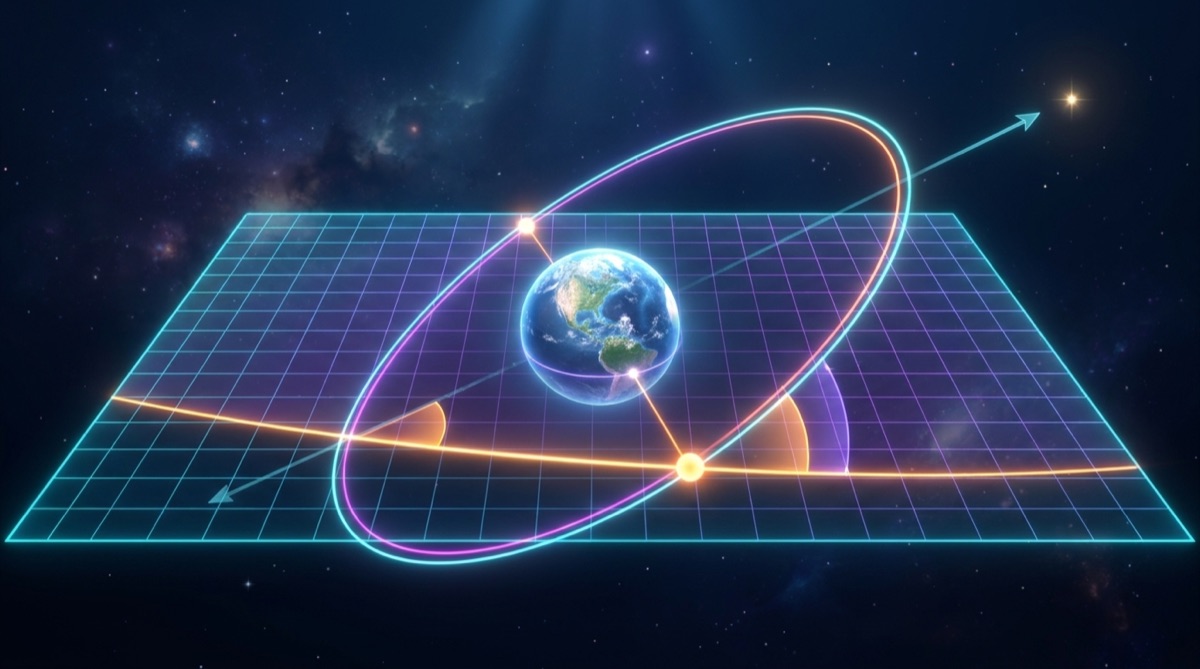
Ilustración: Los seis elementos keplerianos

Fijamos un sistema inercial (x^,y^,z^)(\hat{\mathbf x}, \hat{\mathbf y}, \hat{\mathbf z}): el plano xyxy es el plano de referencia (la eclíptica J2000 para órbitas heliocéntricas, el ecuador ICRF para satélites terrestres) y x^\hat{\mathbf x} apunta al equinoccio vernal γ\gamma de J2000. Con h=r×v\mathbf h = \mathbf r\times\mathbf v y A=v×h−μr^\mathbf A = \mathbf v\times\mathbf h - \mu\hat{\mathbf r} (lección 0):

ElementoDefiniciónQué fija
aasemieje mayor, a=−μ/(2ε)a = -\mu/(2\varepsilon)tamaño
eeexcentricidad, e=A/μe = A/\muforma
iiinclinación, cos⁡i=hz/h\cos i = h_z/h, i∈[0,π]i\in[0,\pi]inclinación del plano orbital
Ω\Omegalongitud del nodo ascendente, ángulo de x^\hat{\mathbf x} a n=z^×h\mathbf n = \hat{\mathbf z}\times\mathbf horientación de la línea de nodos
ω\omegaargumento del periapsis, ángulo de n\mathbf n a A\mathbf A en el plano orbitalorientación de la elipse en su plano
ν\nu, MM o τ\tauanomalía verdadera / media, o instante de paso por el periapsisposición en la órbita

El vector n=z^×h=(−hy,hx,0)\mathbf n = \hat{\mathbf z}\times\mathbf h = (-h_y, h_x, 0) está en la intersección de los dos planos y apunta hacia el nodo ascendente, el punto en que el cuerpo cruza el plano de referencia hacia z>0z > 0 (Problema 2). Una órbita es prograda si i<90°i < 90° y retrógrada si i>90°i > 90°. Los ángulos Ω\Omega y ω\omega se miden en el sentido del movimiento, en [0,2π)[0, 2\pi). Como alternativa a ω\omega y ν\nu se usan la longitud del periapsis ϖ=Ω+ω\varpi = \Omega + \omega y la longitud media λ=ϖ+M\lambda = \varpi + M, que siguen definidas cuando i→0i\to0.

3. El sistema perifocal y las matrices de rotación
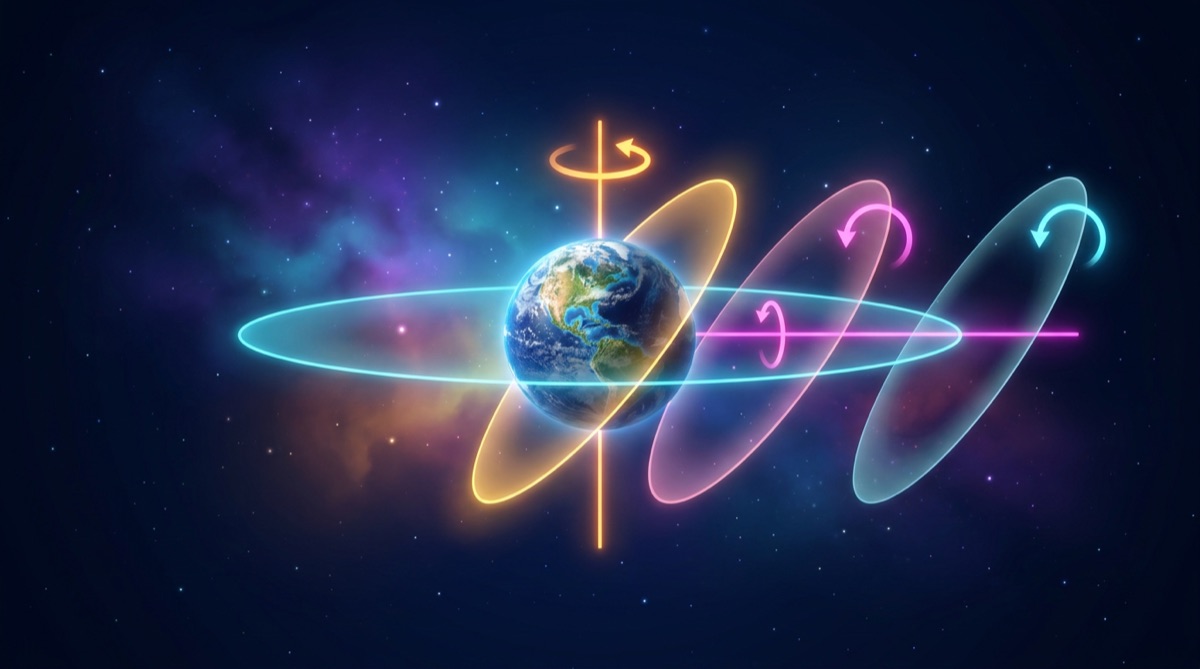
Ilustración: El sistema perifocal y las matrices de rotación

En el sistema perifocal (p^,q^,w^)(\hat{\mathbf p}, \hat{\mathbf q}, \hat{\mathbf w}), con p^=A/A\hat{\mathbf p} = \mathbf A/A hacia el periapsis, w^=h/h\hat{\mathbf w} = \mathbf h/h y q^=w^×p^\hat{\mathbf q} = \hat{\mathbf w}\times\hat{\mathbf p}, la órbita es plana y su descripción es la de la lección 0:

rpf=p1+ecos⁡ν(cos⁡νsin⁡ν0),vpf=μp(−sin⁡νe+cos⁡ν0),\mathbf r_{pf} = \frac{p}{1+e\cos\nu}\begin{pmatrix}\cos\nu\\ \sin\nu\\ 0\end{pmatrix}, \qquad \mathbf v_{pf} = \sqrt{\frac{\mu}{p}}\begin{pmatrix}-\sin\nu\\ e+\cos\nu\\ 0\end{pmatrix},

(la segunda es la hodógrafa del Problema 3 de la lección 0). Para pasar al sistema inercial hay que deshacer tres giros. Definimos las rotaciones pasivas (giran los ejes, no el vector) alrededor de xx y de zz:

R1(θ)=(1000cos⁡θsin⁡θ0−sin⁡θcos⁡θ),R3(θ)=(cos⁡θsin⁡θ0−sin⁡θcos⁡θ0001).R_1(\theta) = \begin{pmatrix}1&0&0\\0&\cos\theta&\sin\theta\\0&-\sin\theta&\cos\theta\end{pmatrix}, \qquad R_3(\theta) = \begin{pmatrix}\cos\theta&\sin\theta&0\\-\sin\theta&\cos\theta&0\\0&0&1\end{pmatrix}.

Del sistema inercial al perifocal se llega con la secuencia de Euler 3-1-3: girar Ω\Omega alrededor de z^\hat{\mathbf z} (ahora x^′\hat{\mathbf x}' apunta al nodo), girar ii alrededor de la línea de nodos (ahora z^′′=w^\hat{\mathbf z}'' = \hat{\mathbf w}) y girar ω\omega alrededor de w^\hat{\mathbf w} (ahora x^′′′=p^\hat{\mathbf x}''' = \hat{\mathbf p}). En componentes, rpf=R3(ω)R1(i)R3(Ω) r\mathbf r_{pf} = R_3(\omega)R_1(i)R_3(\Omega)\,\mathbf r. Como cada RkR_k es ortogonal, la inversa es la transpuesta, Rk(θ)−1=Rk(θ)T=Rk(−θ)R_k(\theta)^{-1} = R_k(\theta)^T = R_k(-\theta), y

  r=Q rpf,Q=R3(−Ω) R1(−i) R3(−ω)  \boxed{\;\mathbf r = Q\,\mathbf r_{pf}, \qquad Q = R_3(-\Omega)\,R_1(-i)\,R_3(-\omega)\;}

Multiplicando (Problema 1) se obtiene la matriz explícita, con cΩ=cos⁡Ωc_\Omega = \cos\Omega, sΩ=sin⁡Ωs_\Omega = \sin\Omega, etc.:

Q=(cΩcω−sΩsωci−cΩsω−sΩcωcisΩsisΩcω+cΩsωci−sΩsω+cΩcωci−cΩsisωsicωsici).Q = \begin{pmatrix} c_\Omega c_\omega - s_\Omega s_\omega c_i & -c_\Omega s_\omega - s_\Omega c_\omega c_i & s_\Omega s_i\\ s_\Omega c_\omega + c_\Omega s_\omega c_i & -s_\Omega s_\omega + c_\Omega c_\omega c_i & -c_\Omega s_i\\ s_\omega s_i & c_\omega s_i & c_i \end{pmatrix}.

Sus columnas son p^\hat{\mathbf p}, q^\hat{\mathbf q}, w^\hat{\mathbf w} expresados en el sistema inercial; en particular la tercera columna es h/h\mathbf h/h, lo que da una comprobación inmediata de cualquier implementación (el test de elementos.ts lo usa). La misma QQ transforma velocidades, porque la rotación es constante en el tiempo.

4. Algoritmo estado → elementos
Ilustración: Algoritmo estado → elementos

Dados r\mathbf r, v\mathbf v, μ\mu (Curtis, algoritmo 4.2; Vallado, algoritmo 9):

  1. h=r×v\mathbf h = \mathbf r\times\mathbf v, h=∥h∥h = \lVert\mathbf h\rVert;  n=z^×h\ \mathbf n = \hat{\mathbf z}\times\mathbf h, n=∥n∥n = \lVert\mathbf n\rVert.
  2. e=(v×h)/μ−r/r\mathbf e = (\mathbf v\times\mathbf h)/\mu - \mathbf r/r, e=∥e∥e = \lVert\mathbf e\rVert;  ε=v2/2−μ/r\ \varepsilon = v^2/2 - \mu/r, a=−μ/(2ε)a = -\mu/(2\varepsilon) (si e≠1e \ne 1), p=h2/μp = h^2/\mu.
  3. i=arccos⁡(hz/h)i = \arccos(h_z/h). Como h>0h > 0 y i∈[0,π]i\in[0,\pi], no hay ambigüedad.
  4. Ω=atan2⁡(ny,nx)\Omega = \operatorname{atan2}(n_y, n_x), llevado a [0,2π)[0, 2\pi). (Equivale a arccos⁡(nx/n)\arccos(n_x/n) con la corrección Ω→2π−Ω\Omega \to 2\pi - \Omega si ny<0n_y < 0.)
  5. ω=arccos⁡((n⋅e)/(ne))\omega = \arccos\big((\mathbf n\cdot\mathbf e)/(n e)\big), y ω→2π−ω\omega \to 2\pi - \omega si ez<0e_z < 0 (el periapsis está bajo el plano de referencia).
  6. ν=arccos⁡((e⋅r)/(er))\nu = \arccos\big((\mathbf e\cdot\mathbf r)/(e r)\big), y ν→2π−ν\nu \to 2\pi - \nu si r⋅v<0\mathbf r\cdot\mathbf v < 0 (el cuerpo se acerca al periapsis).
  7. Si se quiere MM: E=2atan2⁡(1−e sin⁡ν2, 1+e cos⁡ν2)E = 2\operatorname{atan2}\big(\sqrt{1-e}\,\sin\tfrac\nu2,\ \sqrt{1+e}\,\cos\tfrac\nu2\big) y M=E−esin⁡EM = E - e\sin E; el paso por el periapsis es τ=t−M/n\tau = t - M/n.

Casos degenerados. Si i=0i = 0 o π\pi, n=0\mathbf n = \mathbf 0 y Ω\Omega no existe: se toma Ω=0\Omega = 0 y ω\omega se mide desde x^\hat{\mathbf x} (es la longitud del periapsis ϖ\varpi). Si e=0e = 0, ω\omega no existe: se toma ω=0\omega = 0 y ν\nu se mide desde el nodo (argumento de la latitud u=ω+νu = \omega + \nu). Si ambas cosas ocurren, ν\nu se mide desde x^\hat{\mathbf x} (longitud verdadera). En la implementación hay que decidir con una tolerancia (e<10−10e < 10^{-10}, n<10−10hn < 10^{-10}h) y documentarla: la sección 7 explica por qué.

5. Algoritmo elementos → estado
Ilustración: Algoritmo elementos → estado

Dados a,e,i,Ω,ωa, e, i, \Omega, \omega y ν\nu (o MM, resolviendo la ecuación de Kepler para obtener EE y luego ν\nu):

  1. p=a(1−e2)p = a(1-e^2), r=p/(1+ecos⁡ν)r = p/(1+e\cos\nu).
  2. rpf\mathbf r_{pf} y vpf\mathbf v_{pf} como en la sección 3.
  3. r=Q rpf\mathbf r = Q\,\mathbf r_{pf}, v=Q vpf\mathbf v = Q\,\mathbf v_{pf} con Q=R3(−Ω)R1(−i)R3(−ω)Q = R_3(-\Omega)R_1(-i)R_3(-\omega).

Para propagar la órbita un intervalo Δt\Delta t basta cambiar M→M+n ΔtM \to M + n\,\Delta t y rehacer el paso 3: ningún otro elemento varía en el problema de dos cuerpos. Esta es la forma más barata y más precisa de propagar una órbita kepleriana (no hay error de integración, solo el de resolver la ecuación de Kepler, que es de redondeo).

6. Verificación: Marte en J2000
Ilustración: Verificación: Marte en J2000

Partimos del vector de Horizons (lección 0, sección 6) y aplicamos el algoritmo de la sección 4. Comparamos con la tabla ELEMENTS de Horizons para la misma época y el mismo marco (eclíptica J2000, centro Sol, μ=1.3271248287×10¹¹\mu = 1.3271248287\times10^{11} km³/s²):

ElementoCalculadoHorizonsDiferencia
aa (km)227 939 132.97227\,939\,132.97227 939 132.97227\,939\,132.97<10−2< 10^{-2} km
ee0.0933151014580.0933151014580.0933151014580.093315101458<10−12< 10^{-12}
ii (°)1.84987647711.84987647711.84987647711.8498764771<10−10< 10^{-10}
Ω\Omega (°)49.562005658649.562005658649.562005658649.5620056586<10−10< 10^{-10}
ω\omega (°)286.5373830862286.5373830862286.5373830862286.5373830862<10−10< 10^{-10}
ν\nu (°)23.333196644123.333196644123.333196644123.3331966441<10−10< 10^{-10}
MM (°)19.356482747319.356482747319.356482747319.3564827473<10−10< 10^{-10}
τ\tau (JD)2451508.0629232451508.0629232451508.0629232451508.062923<10−6< 10^{-6} d

La concordancia es la del redondeo de los datos de entrada (16 cifras). El paso por el perihelio, τ=2451545.0−M/n\tau = 2451545.0 - M/n con n=6.0652706×10⁻⁶n = 6.0652706\times10^{-6} °/s =1.0585894×10−7= 1.0585894\times10^{-7} rad/s, cae el 25 de noviembre de 1999. La conversión inversa devuelve el vector original con error menor que 1 cm en posición y 10−910^{-9} km/s en velocidad (test «ida y vuelta»).

Osculador vs. medio. Estos son elementos osculadores: los de la cónica tangente a la trayectoria real en ese instante. Un mes después Horizons da valores ligeramente distintos porque Júpiter y los demás planetas perturban a Marte. Para la Tierra el efecto es aún más visible: su vector en J2000 da a=1.49665×10⁸a = 1.49665\times10^{8} km (no 1 UA) e i=4.2×10⁻⁴i = 4.2\times10^{-4} grados (no 0), porque el centro de la Tierra orbita el baricentro Tierra–Luna (lección 0, Problema 6).

7. Análisis numérico: condicionamiento
Ilustración: Análisis numérico: condicionamiento

Cuadrantes. Las fórmulas con arccos⁡\arccos devuelven ángulos en [0,π][0,\pi]; sin las correcciones de signo de los pasos 4–6 se obtiene el ángulo equivocado la mitad de las veces. Con atan2⁡\operatorname{atan2} se evita el problema de raíz: por ejemplo ν=atan2⁡(esin⁡ν, ecos⁡ν)\nu = \operatorname{atan2}(e\sin\nu,\ e\cos\nu) con ecos⁡ν=p/r−1e\cos\nu = p/r - 1 y esin⁡ν=(r⋅v) h/(μr)e\sin\nu = (\mathbf r\cdot\mathbf v)\,h/(\mu r), que además es robusto cuando e→0e\to0.

Singularidades. Ω\Omega se obtiene de n\mathbf n, cuyo módulo es hsin⁡ih\sin i; para i→0i\to0 el cálculo divide por un número pequeño y el error en Ω\Omega crece como 1/sin⁡i1/\sin i: para la Tierra (i=4.18×10⁻⁴i = 4.18\times10^{-4}°) el factor de amplificación es 1/sin⁡i≈1.4×1051/\sin i \approx 1.4\times10^{5}. Del mismo modo, ω\omega y ν\nu se obtienen de e\mathbf e y su error crece como 1/e1/e. Las sumas ϖ=Ω+ω\varpi = \Omega+\omega y λ=ϖ+M\lambda = \varpi + M están, en cambio, bien definidas y bien condicionadas: los errores opuestos de Ω\Omega y ω\omega se cancelan. Esto motiva los elementos equinocciales (Broucke & Cefola 1972):

he=esin⁡ϖ,ke=ecos⁡ϖ,pe=tan⁡i2sin⁡Ω,qe=tan⁡i2cos⁡Ω,λ,h_e = e\sin\varpi,\quad k_e = e\cos\varpi,\quad p_e = \tan\tfrac i2\sin\Omega,\quad q_e = \tan\tfrac i2\cos\Omega,\quad \lambda,

junto con aa: son continuos y no singulares para e=0e = 0 e i=0i = 0 (solo fallan en i=180°i = 180°), y son los que usan los propagadores semianalíticos modernos.

Tolerancias. La decisión «e=0e = 0» con un umbral de 10−1010^{-10} introduce una discontinuidad: para e=1.1×10⁻¹⁰e = 1.1\times10^{-10} se calcula ω\omega (con error relativo ϵmaˊq/e∼10−6\epsilon_{\text{máq}}/e \sim 10^{-6}) y para e=0.9×10⁻¹⁰e = 0.9\times10^{-10} se fija ω=0\omega = 0. Las magnitudes físicas (r\mathbf r, v\mathbf v, ϖ+ν\varpi+\nu) son continuas a través del umbral; solo la partición en ω\omega y ν\nu salta. Un buen test unitario comprueba precisamente eso.

8. Simulador

Periodo T = 1.000 años · t = 0.000 años · r = 0.000 UA · v = 0.00 km/s

El simulador trabaja en el plano perifocal (el eje xx apunta al periapsis). Ajusta a=1.5237a = 1.5237 UA y e=0.0933e = 0.0933 para ver la órbita de Marte en su propio plano; lo que falta para colocarla en el espacio son exactamente ii, Ω\Omega y ω\omega: la matriz QQ. Comprueba que con e=0e = 0 la posición del periapsis (y por tanto ω\omega) deja de tener sentido.

Problemas

  1. (Demostración) Multiplica R3(−Ω)R1(−i)R3(−ω)R_3(-\Omega)R_1(-i)R_3(-\omega) y obtén la matriz QQ de la sección 3. Comprueba que QTQ=IQ^TQ = I, que det⁡Q=1\det Q = 1 y que su tercera columna es (sin⁡Ωsin⁡i, −cos⁡Ωsin⁡i, cos⁡i)(\sin\Omega\sin i,\ -\cos\Omega\sin i,\ \cos i). Interpreta esta última.
Ver solución

R1(−i)R3(−ω)R_1(-i)R_3(-\omega) tiene filas (cω,−sω,0)(c_\omega, -s_\omega, 0), (cisω,cicω,−si)(c_i s_\omega, c_i c_\omega, -s_i), (sisω,sicω,ci)(s_i s_\omega, s_i c_\omega, c_i); multiplicando a la izquierda por R3(−Ω)R_3(-\Omega) se obtienen las entradas del texto. Producto de ortogonales es ortogonal y det⁡\det de cada RkR_k es cos⁡2+sin⁡2=1\cos^2+\sin^2 = 1. La tercera columna es Qz^pf=w^=h/hQ\hat{\mathbf z}_{pf} = \hat{\mathbf w} = \mathbf h/h: el polo de la órbita, que forma ángulo ii con z^\hat{\mathbf z} y cuya proyección sobre el plano de referencia es perpendicular a la línea de nodos (de ahí sin⁡Ω\sin\Omega, −cos⁡Ω-\cos\Omega).

  1. (Demostración) Demuestra que n=z^×h\mathbf n = \hat{\mathbf z}\times\mathbf h apunta al nodo ascendente y no al descendente.
Ver solución

En el nodo ascendente, r=rn^\mathbf r = r\hat{\mathbf n} y vz>0v_z > 0. Como n⊥h\mathbf n\perp\mathbf h y n⊥z^\mathbf n\perp\hat{\mathbf z}, n\mathbf n está en la línea de nodos; falta el sentido. Evaluamos n⋅r\mathbf n\cdot\mathbf r en el nodo ascendente: n⋅r=(z^×h)⋅r=z^⋅(h×r)\mathbf n\cdot\mathbf r = (\hat{\mathbf z}\times\mathbf h)\cdot\mathbf r = \hat{\mathbf z}\cdot(\mathbf h\times\mathbf r). Con h=r×v\mathbf h = \mathbf r\times\mathbf v: h×r=(r×v)×r=vr2−r(r⋅v)\mathbf h\times\mathbf r = (\mathbf r\times\mathbf v)\times\mathbf r = \mathbf v r^2 - \mathbf r(\mathbf r\cdot\mathbf v). Su componente zz en el nodo (donde z=0z = 0) es vzr2>0v_zr^2 > 0. Luego n⋅r>0\mathbf n\cdot\mathbf r > 0: n\mathbf n y el nodo ascendente están del mismo lado.

  1. (Cuadrantes) Justifica las dos correcciones de signo: ω→2π−ω\omega\to2\pi-\omega si ez<0e_z < 0 y ν→2π−ν\nu\to2\pi-\nu si r⋅v<0\mathbf r\cdot\mathbf v < 0.
Ver solución

ω\omega se mide desde n\mathbf n en el sentido del movimiento. Los puntos de la órbita con 0<ω+ν<π0 < \omega + \nu < \pi (medio giro tras el nodo ascendente) tienen z>0z > 0; por tanto el periapsis tiene ez>0e_z > 0 si ω∈(0,π)\omega\in(0,\pi) y ez<0e_z < 0 si ω∈(π,2π)\omega\in(\pi,2\pi). Para ν\nu: r⋅v=rr˙\mathbf r\cdot\mathbf v = r\dot r, y r˙=(μ/h) esin⁡ν\dot r = (\mu/h)\,e\sin\nu (lección 0, Problema 1), así que r˙<0⇔sin⁡ν<0⇔ν∈(π,2π)\dot r < 0 \Leftrightarrow \sin\nu < 0 \Leftrightarrow \nu\in(\pi,2\pi).

  1. (Propagación) Con los elementos de Marte en J2000, calcula su anomalía verdadera y su distancia al Sol 100 días después, en el modelo de dos cuerpos. (Horizons: n=6.0652706×10⁻⁶n = 6.0652706\times10^{-6} °/s, M0=19.356483°M_0 = 19.356483°.)
Ver solución

M=M0+n Δt=19.356483°+6.0652706×10−6×8 640 000 °=71.760421°M = M_0 + n\,\Delta t = 19.356483° + 6.0652706\times10^{-6}\times8\,640\,000\ ° = 71.760421°. Newton–Raphson sobre E−esin⁡E=ME - e\sin E = M con e=0.0933151e = 0.0933151 da E=76.96931°E = 76.96931°; ν=2arctan⁡ ⁣((1+e)/(1−e)tan⁡(E/2))=82.24148°\nu = 2\arctan\!\big(\sqrt{(1+e)/(1-e)}\tan(E/2)\big) = 82.24148° y r=a(1−ecos⁡E)=2.23143×10⁸r = a(1-e\cos E) = 2.23143\times10^{8} km. (Puedes comprobarlo pidiendo a Horizons los elementos de Marte el 2000-abr-10 12:00 TDB; la diferencia, del orden de 10−510^{-5} en ν\nu, es la perturbación acumulada por los otros planetas en 100 días.)

  1. (Equinocciales) Expresa ee, ii, Ω\Omega y ϖ\varpi en función de (he,ke,pe,qe)(h_e, k_e, p_e, q_e) y demuestra que la aplicación (e,ϖ)↦(he,ke)(e,\varpi)\mapsto(h_e,k_e) es un difeomorfismo del disco e<1e<1 que incluye el origen, mientras que (e,ϖ)(e,\varpi) como coordenadas polares no lo son en e=0e = 0.
Ver solución

e=he2+ke2e = \sqrt{h_e^2+k_e^2}, ϖ=atan2⁡(he,ke)\varpi = \operatorname{atan2}(h_e,k_e), tan⁡(i/2)=pe2+qe2\tan(i/2) = \sqrt{p_e^2+q_e^2}, Ω=atan2⁡(pe,qe)\Omega = \operatorname{atan2}(p_e,q_e). (he,ke)(h_e,k_e) son las coordenadas cartesianas del punto polar (e,ϖ)(e,\varpi); las polares degeneran en el origen (el ángulo no está definido y el jacobiano ee se anula), las cartesianas no. Lo mismo para (pe,qe)(p_e,q_e) con tan⁡(i/2)\tan(i/2), que es regular en i=0i = 0 y solo diverge en i=πi = \pi.

  1. (Computacional) Implementa ambos algoritmos (o usa src/lib/math/elementos.ts) y: (a) reproduce la tabla de la sección 6; (b) comprueba la ida y vuelta para 10410^4 estados aleatorios con e∈[0,0.99]e\in[0,0.99], i∈[0,π]i\in[0,\pi] y mide el error máximo; (c) repite con e=10−ke = 10^{-k}, k=2,…,12k = 2,\dots,12, y representa el error en ω\omega y en ϖ+ν\varpi + \nu frente a ee. ¿Qué pendiente logarítmica esperas en cada caso?
Ver solución
import numpy as np
def estado_a_elementos(r, v, mu):
    h = np.cross(r, v); hn = np.linalg.norm(h); n = np.array([-h[1], h[0], 0.0])
    ev = np.cross(v, h)/mu - r/np.linalg.norm(r); e = np.linalg.norm(ev)
    a = -mu/(2*(np.dot(v,v)/2 - mu/np.linalg.norm(r)))
    i = np.arccos(h[2]/hn); Om = np.arctan2(n[1], n[0]) % (2*np.pi)
    w = np.arccos(np.dot(n, ev)/(np.linalg.norm(n)*e)); w = 2*np.pi - w if ev[2] < 0 else w
    nu = np.arccos(np.dot(ev, r)/(e*np.linalg.norm(r))); nu = 2*np.pi - nu if np.dot(r, v) < 0 else nu
    return a, e, i, Om, w, nu

(b) El error de ida y vuelta se mantiene en ∼10−15\sim10^{-15} relativo salvo cerca de e=0e = 0 o i=0i = 0. (c) El error en ω\omega crece como ϵmaˊq/e\epsilon_{\text{máq}}/e (pendiente −1-1 en escala log-log), mientras que el de ϖ+ν\varpi+\nu (la longitud verdadera, que fija la posición) se mantiene en ϵmaˊq\epsilon_{\text{máq}}: la mala condición afecta a la partición, no a la física.

  1. (Satélite terrestre) Un satélite tiene, respecto al ecuador ICRF, r=(−6045,−3490,2500)\mathbf r = (-6045, -3490, 2500) km y v=(−3.457,6.618,2.533)\mathbf v = (-3.457, 6.618, 2.533) km/s con μ=398 600\mu = 398\,600 km³/s² (Curtis, ejemplo 4.3). Calcula sus elementos y di si la órbita es prograda o retrógrada y si está sobre o bajo el ecuador en ese instante.
Ver solución

h=(−25 385,6 670,−52 070)\mathbf h = (-25\,385, 6\,670, -52\,070) km²/s, h=58 310h = 58\,310 km²/s; i=arccos⁡(−52 070/58 310)=153.2°i = \arccos(-52\,070/58\,310) = 153.2° (retrógrada, hz<0h_z < 0); n=(−6 670,−25 385,0)\mathbf n = (-6\,670, -25\,385, 0), Ω=255.3°\Omega = 255.3°; e=0.1712e = 0.1712, ω=20.07°\omega = 20.07°, ν=28.45°\nu = 28.45°; a=8 788a = 8\,788 km. Como z=2 500>0z = 2\,500 > 0, está sobre el ecuador, coherente con ω+ν=48.5°∈(0,180°)\omega+\nu = 48.5°\in(0,180°).

Autoevaluación

✦ Autoevaluación

  1. 1. De los seis elementos keplerianos, en el problema de dos cuerpos son constantes…
  2. 2. La inclinación se obtiene de cos i = h_z/h y no necesita corrección de cuadrante porque…
  3. 3. El vector nodal n = ẑ × h…
  4. 4. La matriz Q = R₃(−Ω)R₁(−i)R₃(−ω) transforma…
  5. 5. Si una órbita es casi circular (e ≈ 10⁻⁸), el elemento que queda mal determinado numéricamente es…
  6. 6. Los elementos osculadores de Marte publicados por Horizons para J2000…
Responde todas para comprobar.

Lecturas

  • Curtis (2020), cap. 4: la presentación más directa de los algoritmos 4.2 (estado → elementos) y 4.5 (elementos → estado), con ejemplos numéricos 4.3 y 4.7 que reproducen nuestros tests.
  • Vallado (2013), §2.4: algoritmos 9 y 10 con todos los casos degenerados, y §2.4.3 sobre elementos equinocciales y otros conjuntos no singulares.
  • Murray & Dermott (1999), §2.8: la conversión en el contexto de la dinámica del Sistema Solar, con la notación (ϖ,λ)(\varpi, \lambda).
  • Broucke & Cefola (1972), DOI 10.1007/BF01228432: el artículo original de los elementos equinocciales.
  • JPL Horizons, documentación de las tablas ELEMENTS (convenciones de Ω\Omega, ω\omega, TpT_p y «Keplerian GM»).
🍎 Guía para el profesor
Tiempo
2 clases de 90 min
Resultado de aprendizaje
Al finalizar, el estudiante define los elementos keplerianos, construye la matriz de giro 3-1-3, implementa las conversiones en ambos sentidos con sus casos degenerados y reproduce los elementos osculadores de un cuerpo real a partir de su vector de estado, explicando el condicionamiento numérico.
Evidencia de aprendizaje
Entrega del problema computacional 6 (código, tabla de verificación con Horizons y gráfica de error frente a e) y del problema 4 (propagación) comparado con Horizons.

Materiales

  • Python 3 con NumPy
  • Un modelo físico de elipse y un plano inclinado (cartulina) para los ángulos Ω, i, ω
  • Acceso a JPL Horizons para descargar vectores y elementos de la misma época
  • Simulador «Órbita kepleriana»

Secuencia sugerida

Clase 1. Con el modelo de cartulina, definir los seis elementos y los nodos (20 min). Deducir en la pizarra la secuencia 3-1-3 y la matriz QQ; comprobar la tercera columna (40 min). Algoritmo estado → elementos paso a paso con el vector de Marte: cada grupo calcula un elemento y se reconstruye la tabla de la sección 6 (30 min).

Clase 2. Algoritmo inverso y propagación con la ecuación de Kepler; Problema 4 en clase (30 min). Condicionamiento: experimento numérico con e=10−ke = 10^{-k} en vivo, discusión de los elementos equinocciales (40 min). Asignar los problemas 6 y 7 (20 min de arranque guiado).

Errores frecuentes

  • Medir Ω desde el eje y o en sentido horario; recordar que todo se mide en el sentido del movimiento desde el equinoccio.
  • Olvidar la corrección de cuadrante de ω y ν (arccos solo da [0, π]). Pedir siempre atan2 o la comprobación de signo.
  • Confundir rotación activa y pasiva: usar R₃(Ω) en lugar de R₃(−Ω). La comprobación «tercera columna de Q = h/h» detecta el error al instante.
  • Creer que los elementos de Horizons son «la órbita de Marte» fija: son osculadores y cambian con la época.
Palabras clave de esta lección (12)

Términos del glosario que aparecen en el texto. Cada uno enlaza a su ficha completa.

  • Elementos orbitales Los seis números que describen por completo una órbita: su tamaño, su forma, cómo está inclinada y orientada, y dónde está el cuerpo en un momento dado.
  • Nodos de la órbita Los dos puntos donde la órbita de la Luna cruza el plano de la órbita de la Tierra. Solo hay eclipses cuando la luna nueva o llena ocurre cerca de un nodo; por eso no hay eclipses todos los meses.
  • Perihelio El punto de la órbita más cercano al Sol; ahí el planeta va más rápido. La Tierra pasa por él a comienzos de enero. Para la Luna alrededor de la Tierra se llama perigeo.
  • Órbita El camino que sigue un cuerpo alrededor de otro por la gravedad: la Luna alrededor de la Tierra, la Tierra alrededor del Sol. Casi todas son elipses, óvalos un poco achatados.
  • Ecuación de Kepler La ecuación que dice en qué punto de su elipse está un planeta en una fecha dada. No se puede despejar con álgebra: hay que resolverla por aproximaciones sucesivas, como hacen los programas de astronomía.
  • Equinoccio Los dos días del año (hacia el 20 de marzo y el 22 de septiembre) en que el día y la noche duran lo mismo en todo el mundo. Ese día el Sol sale justo por el este.
  • Latitud Cuánto al norte o al sur del ecuador está un lugar, medido en grados. Bogotá está a unos 4,6° norte; el polo norte, a 90°.
  • Problema de dos cuerpos Calcular cómo se mueven dos cuerpos que solo se atraen entre sí, como el Sol y un planeta. Tiene solución exacta: las elipses de Kepler. Con tres cuerpos ya no hay fórmula cerrada.
  • Método de Euler La forma más sencilla de simular un movimiento: avanzar en pasitos de tiempo suponiendo que la velocidad no cambia durante cada pasito. Con pasos pequeños funciona, pero el error se acumula.
  • Eclíptica El camino que el Sol parece recorrer entre las estrellas a lo largo del año. Los planetas y la Luna siempre andan cerca de esa línea; por ahí ocurren los eclipses, de donde viene su nombre.
  • Logaritmo La pregunta «¿a qué potencia hay que elevar 10 para obtener este número?». log(1000) = 3. Convierte multiplicaciones en sumas y comprime números enormes: por eso las magnitudes de las estrellas usan logaritmos.
  • Unidad astronómica La distancia media entre la Tierra y el Sol. Sirve de «regla» para medir el Sistema Solar: Júpiter está a unas 5 UA del Sol.

Ver todo el glosario →

Referencias

  • Curtis, H. D. (2020). Orbital Mechanics for Engineering Students, 4.ª ed. Butterworth-Heinemann, cap. 4 (§4.3–4.7, algoritmos 4.2 y 4.5).
  • Vallado, D. A. (2013). Fundamentals of Astrodynamics and Applications, 4.ª ed. Microcosm Press, §2.4 (algoritmos 9 y 10) y §3.7.
  • Murray, C. D. & Dermott, S. F. (1999). Solar System Dynamics. Cambridge University Press, §2.8.
  • Danby, J. M. A. (1988). Fundamentals of Celestial Mechanics, 2.ª ed. Willmann-Bell, §6.4–6.5.
  • Broucke, R. A. & Cefola, P. J. (1972). On the equinoctial orbit elements. Celestial Mechanics 5, 303–310. DOI 10.1007/BF01228432
  • Park, R. S. et al. (2021). The JPL Planetary and Lunar Ephemerides DE440 and DE441. The Astronomical Journal 161, 105. DOI 10.3847/1538-3881/abd414
  • JPL Horizons System, Marte y Tierra, centro Sol (500@10), eclíptica J2000 / ICRF, JD 2451545.0 TDB, tablas VECTORS y ELEMENTS; consulta 2026-10-29.

Simuladores de esta lección: Órbita kepleriana