Astronomía y Exploración Espacial

Educación Universitaria / Mecánica celeste

Teoría de perturbaciones y el achatamiento de la Tierra

Elementos osculadores, ecuaciones planetarias de Gauss y de Lagrange, función perturbadora promediada del armónico J₂ y sus consecuencias: regresión nodal, inclinación crítica y órbitas heliosíncronas, con valores verificados para la ISS, GPS, Landsat 8 y Sentinel-2.

⏱ 180 min ecuaciones variacionalespromedio sobre una órbitaarmónicos zonales y polinomios de Legendrederivadas parciales respecto a los elementosRK4 revision

Al terminar podrás:
  • Formular la variación de los elementos osculadores bajo una aceleración perturbadora (ecuaciones de Gauss) y bajo una función perturbadora (ecuaciones de Lagrange).
  • Promediar la función perturbadora de J₂ sobre una órbita y deducir las tasas seculares de Ω, ω y M.
  • Calcular la regresión nodal de satélites reales y diseñar una órbita heliosíncrona.
  • Explicar la inclinación crítica (Molniya) y la precesión del perihelio de Mercurio por el J₂ solar.
  • Comparar la teoría secular de primer orden con una integración numérica y acotar sus errores.

1. Motivación

Ilustración: Motivación

El plano orbital de la Estación Espacial Internacional gira hacia el oeste unos 5° cada día; los satélites Landsat y Sentinel-2 pasan por cada lugar siempre a la misma hora solar; los satélites Molniya mantienen su apogeo sobre Rusia durante años. Nada de esto ocurre en el problema de dos cuerpos: son consecuencias de que la Tierra no es esférica. Esta lección construye la herramienta general para tratar cualquier perturbación pequeña (las ecuaciones planetarias) y la aplica al término dominante del campo terrestre, el armónico zonal J2J_2.

2. Elementos osculadores y función perturbadora
Ilustración: Elementos osculadores y función perturbadora

Escribimos la ecuación de movimiento como el problema de dos cuerpos más una aceleración pequeña:

r¨=−μr3r+f,∥f∥≪μr2.\ddot{\mathbf r} = -\frac{\mu}{r^3}\mathbf r + \mathbf f, \qquad \lVert\mathbf f\rVert \ll \frac{\mu}{r^2}.

En cada instante definimos los elementos osculadores (a,e,i,Ω,ω,M)(a, e, i, \Omega, \omega, M) como los de la cónica que tendría el cuerpo si f\mathbf f se anulara a partir de ese momento (lección 2). Si f=0\mathbf f = \mathbf 0 son constantes; en general varían lentamente, y la idea de la teoría de perturbaciones es escribir ecuaciones diferenciales para ellos. Cuando f=∇R\mathbf f = \nabla\mathcal R deriva de un potencial, R\mathcal R se llama función perturbadora (con el signo tal que U=−μ/r−RU = -\mu/r - \mathcal R).

3. Ecuaciones de Gauss

Ilustración: Ecuaciones de Gauss

Descomponemos f=R r^+T θ^+N h^\mathbf f = R\,\hat{\mathbf r} + T\,\hat{\boldsymbol\theta} + N\,\hat{\mathbf h} en las componentes radial, transversal (en el plano orbital, en el sentido del movimiento) y normal. Deduzcamos las dos primeras ecuaciones; las demás siguen el mismo método (Problema 1).

Semieje mayor. La energía osculadora ε=−μ/(2a)\varepsilon = -\mu/(2a) cambia según la potencia de f\mathbf f: ε˙=v⋅f=r˙ R+rθ˙ T\dot\varepsilon = \mathbf v\cdot\mathbf f = \dot r\,R + r\dot\theta\,T. Con r˙=(μ/h) esin⁡ν\dot r = (\mu/h)\,e\sin\nu y rθ˙=h/r=(μ/h)(1+ecos⁡ν)r\dot\theta = h/r = (\mu/h)(1+e\cos\nu) (lección 0):

dadt=2a2με˙=2a2h[esin⁡ν R+pr T].\frac{da}{dt} = \frac{2a^2}{\mu}\dot\varepsilon = \frac{2a^2}{h}\left[e\sin\nu\,R + \frac{p}{r}\,T\right].

Momento angular y excentricidad. h˙=r×f\dot{\mathbf h} = \mathbf r\times\mathbf f, cuya componente a lo largo de h^\hat{\mathbf h} es rTrT: h˙=rT\dot h = rT. Como h2=μa(1−e2)h^2 = \mu a(1-e^2), 2hh˙=μa˙(1−e2)−2μaee˙2h\dot h = \mu\dot a(1-e^2) - 2\mu a e\dot e; despejando e˙\dot e y sustituyendo a˙\dot a y h˙\dot h:

dedt=1h[psin⁡ν R+((p+r)cos⁡ν+re)T].\frac{de}{dt} = \frac{1}{h}\Big[p\sin\nu\,R + \big((p+r)\cos\nu + re\big)T\Big].

Las componentes de h˙\dot{\mathbf h} perpendiculares a h^\hat{\mathbf h} (solo NN las produce) inclinan el plano orbital y dan i˙\dot i y Ω˙\dot\Omega; ω˙\dot\omega y M˙\dot M se obtienen de la rotación de A\mathbf A. El sistema completo (Murray & Dermott, ec. 2.145–2.150) es

didt=rcos⁡(ω+ν)h N,dΩdt=rsin⁡(ω+ν)hsin⁡i N,dωdt=1he[−pcos⁡ν R+(p+r)sin⁡ν T]−rsin⁡(ω+ν)cos⁡ihsin⁡i N,dMdt=n+1−e2he[(pcos⁡ν−2re) R−(p+r)sin⁡ν T].\begin{aligned} \frac{di}{dt} &= \frac{r\cos(\omega+\nu)}{h}\,N, \qquad \frac{d\Omega}{dt} = \frac{r\sin(\omega+\nu)}{h\sin i}\,N,\\[4pt] \frac{d\omega}{dt} &= \frac{1}{he}\Big[-p\cos\nu\,R + (p+r)\sin\nu\,T\Big] - \frac{r\sin(\omega+\nu)\cos i}{h\sin i}\,N,\\[4pt] \frac{dM}{dt} &= n + \frac{\sqrt{1-e^2}}{he}\Big[(p\cos\nu - 2re)\,R - (p+r)\sin\nu\,T\Big]. \end{aligned}

Lectura física: solo NN cambia la orientación del plano (ii, Ω\Omega); TT es la componente eficaz para cambiar aa (base de la transferencia de Hohmann, lección 6); los denominadores ee y sin⁡i\sin i son las mismas singularidades de la lección 2.

4. Ecuaciones de Lagrange
Ilustración: Ecuaciones de Lagrange

Cuando f=∇R\mathbf f = \nabla\mathcal R, conviene expresar las variaciones mediante las derivadas parciales de R\mathcal R respecto a los propios elementos. Lagrange (1808) obtuvo, con n=μ/a3n = \sqrt{\mu/a^3}:

dadt=2na∂R∂M,dedt=1−e2na2e∂R∂M−1−e2na2e∂R∂ω,didt=cos⁡ina21−e2sin⁡i∂R∂ω−1na21−e2sin⁡i∂R∂Ω,dΩdt=1na21−e2sin⁡i∂R∂i,dωdt=1−e2na2e∂R∂e−cos⁡ina21−e2sin⁡i∂R∂i,dMdt=n−1−e2na2e∂R∂e−2na∂R∂a.\begin{aligned} \frac{da}{dt} &= \frac{2}{na}\frac{\partial\mathcal R}{\partial M}, & \frac{de}{dt} &= \frac{1-e^2}{na^2e}\frac{\partial\mathcal R}{\partial M} - \frac{\sqrt{1-e^2}}{na^2e}\frac{\partial\mathcal R}{\partial\omega},\\[4pt] \frac{di}{dt} &= \frac{\cos i}{na^2\sqrt{1-e^2}\sin i}\frac{\partial\mathcal R}{\partial\omega} - \frac{1}{na^2\sqrt{1-e^2}\sin i}\frac{\partial\mathcal R}{\partial\Omega}, & \frac{d\Omega}{dt} &= \frac{1}{na^2\sqrt{1-e^2}\sin i}\frac{\partial\mathcal R}{\partial i},\\[4pt] \frac{d\omega}{dt} &= \frac{\sqrt{1-e^2}}{na^2e}\frac{\partial\mathcal R}{\partial e} - \frac{\cos i}{na^2\sqrt{1-e^2}\sin i}\frac{\partial\mathcal R}{\partial i}, & \frac{dM}{dt} &= n - \frac{1-e^2}{na^2e}\frac{\partial\mathcal R}{\partial e} - \frac{2}{na}\frac{\partial\mathcal R}{\partial a}. \end{aligned}

Su estructura es hamiltoniana: los pares (a,M)(a,M), (e,ω)(e,\omega), (i,Ω)(i,\Omega) aparecen cruzados con signos opuestos (más limpio aún en las variables de Delaunay L=μaL = \sqrt{\mu a}, G=L1−e2G = L\sqrt{1-e^2}, H=Gcos⁡iH = G\cos i, conjugadas a MM, ω\omega, Ω\Omega). La ventaja decisiva: si R\mathcal R no depende de un ángulo, su conjugado se conserva. Y si promediamos R\mathcal R sobre MM (una órbita), ∂⟨R⟩/∂M=0\partial\langle\mathcal R\rangle/\partial M = 0 y por tanto ⟨a˙⟩=0\langle\dot a\rangle = 0: el semieje mayor no sufre variaciones seculares a primer orden para ninguna perturbación conservativa. Es el teorema de Laplace–Lagrange sobre la estabilidad de los semiejes.

5. El achatamiento: potencial con J2J_2
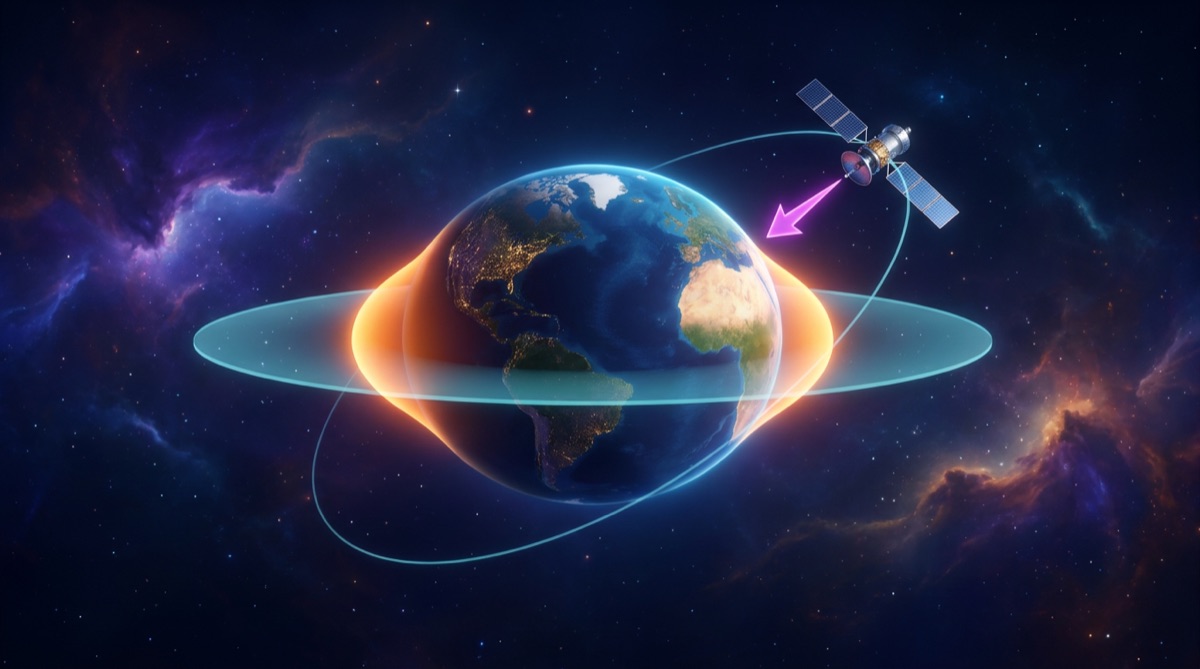
Ilustración: El achatamiento: potencial con J_2

El potencial exterior de un cuerpo con simetría axial se desarrolla en armónicos zonales:

U(r,ϕ)=−μr[1−∑k≥2Jk(Rr)kPk(sin⁡ϕ)],U(r,\phi) = -\frac{\mu}{r}\left[1 - \sum_{k\ge2}J_k\left(\frac{R}{r}\right)^k P_k(\sin\phi)\right],

con RR el radio ecuatorial, ϕ\phi la latitud y PkP_k los polinomios de Legendre. Para la Tierra J2=1.08262545×10⁻³J_2 = 1.08262545\times10^{-3} (IERS 2010, vía JPL Horizons) y todos los demás son mil veces menores (J3≈−2.5×10⁻⁶J_3 \approx -2.5\times10^{-6}), así que nos quedamos con P2(x)=(3x2−1)/2P_2(x) = (3x^2-1)/2:

RJ2=−μJ2R22r3(3sin⁡2ϕ−1),sin⁡ϕ=sin⁡i sin⁡(ω+ν),\mathcal R_{J_2} = -\frac{\mu J_2R^2}{2r^3}\big(3\sin^2\phi - 1\big), \qquad \sin\phi = \sin i\,\sin(\omega+\nu),

donde la última igualdad es trigonometría esférica en el triángulo nodo–cuerpo–ecuador. J2>0J_2 > 0 significa que hay masa de más en el ecuador: un satélite siente una atracción extra hacia el plano ecuatorial.

5.1 Promedio sobre una órbita

Necesitamos ⟨r−3⟩\langle r^{-3}\rangle y ⟨r−3sin⁡2(ω+ν)⟩\langle r^{-3}\sin^2(\omega+\nu)\rangle con ⟨⋅⟩=1T∫0T(⋅) dt\langle\cdot\rangle = \frac1T\int_0^T(\cdot)\,dt. Con dt=r2dν/hdt = r^2d\nu/h (ley de áreas) y r=p/(1+ecos⁡ν)r = p/(1+e\cos\nu):

⟨r−3⟩=1Th∫02πdνr=1Thp∫02π(1+ecos⁡ν) dν=2πThp=nhp=1a3(1−e2)3/2,\langle r^{-3}\rangle = \frac{1}{Th}\int_0^{2\pi}\frac{d\nu}{r} = \frac{1}{Thp}\int_0^{2\pi}(1+e\cos\nu)\,d\nu = \frac{2\pi}{Thp} = \frac{n}{hp} = \frac{1}{a^3(1-e^2)^{3/2}},

usando hp=h3/μhp = h^3/\mu y h=na21−e2h = na^2\sqrt{1-e^2}. El mismo cálculo con sin⁡2(ω+ν)\sin^2(\omega+\nu) da la mitad (Problema 2), así que

  ⟨RJ2⟩=n2J2R24(1−e2)3/2(2−3sin⁡2i)  \boxed{\;\langle\mathcal R_{J_2}\rangle = \frac{n^2J_2R^2}{4(1-e^2)^{3/2}}\big(2 - 3\sin^2 i\big)\;}

que no depende de MM, ω\omega ni Ω\Omega. Por las ecuaciones de Lagrange, aa, ee e ii no tienen variación secular; solo precesan los tres ángulos.

5.2 Tasas seculares

Con ∂⟨R⟩/∂i=−32n2J2R2(1−e2)−3/2sin⁡icos⁡i\partial\langle\mathcal R\rangle/\partial i = -\tfrac32 n^2J_2R^2(1-e^2)^{-3/2}\sin i\cos i y ∂⟨R⟩/∂e=34n2J2R2 e (1−e2)−5/2(2−3sin⁡2i)\partial\langle\mathcal R\rangle/\partial e = \tfrac34 n^2J_2R^2\,e\,(1-e^2)^{-5/2}(2-3\sin^2i), las ecuaciones de Lagrange dan, con p=a(1−e2)p = a(1-e^2):

  Ω˙=−32 nJ2(Rp)2cos⁡i,ω˙=34 nJ2(Rp)2(5cos⁡2i−1),M˙=n+34 nJ2(Rp)21−e2 (3cos⁡2i−1)  \boxed{\; \dot\Omega = -\frac32\,nJ_2\left(\frac{R}{p}\right)^2\cos i, \qquad \dot\omega = \frac34\,nJ_2\left(\frac{R}{p}\right)^2\big(5\cos^2i - 1\big), \qquad \dot M = n + \frac34\,nJ_2\left(\frac{R}{p}\right)^2\sqrt{1-e^2}\,\big(3\cos^2i - 1\big)\;}

Son las fórmulas de Kozai (1959) y Brouwer (1959) a primer orden en J2J_2 (implementadas en src/lib/math/perturbaciones.ts). Tres consecuencias:

  1. Regresión nodal. Para órbitas progradas (cos⁡i>0\cos i > 0) el nodo retrocede hacia el oeste; para las retrógradas avanza; para las polares no se mueve. El efecto es máximo en órbitas bajas ecuatoriales.
  2. Inclinación crítica. ω˙=0\dot\omega = 0 cuando 5cos⁡2i=15\cos^2i = 1, es decir, i=63.435°i = 63.435° o 116.565°116.565°. Un satélite Molniya (a≈26 600a \approx 26\,600 km, e≈0.74e \approx 0.74, i=63.4°i = 63.4°, T=12T = 12 h) congela así su apogeo sobre latitudes altas del hemisferio norte.
  3. Órbita heliosíncrona. Si elegimos Ω˙=+2π/an˜o tropical=0.98565°/dıˊa\dot\Omega = +2\pi/\text{año tropical} = 0.98565°/\text{día} (positivo, por tanto cos⁡i<0\cos i < 0: retrógrada), el plano orbital gira al mismo ritmo que la dirección Tierra–Sol y el satélite cruza el ecuador siempre a la misma hora solar local. Para órbita circular:
cos⁡iss=−2 Ω˙ss3 nJ2(aR)2=−2Ω˙ss3J2R2μ a7/2.\cos i_{ss} = -\frac{2\,\dot\Omega_{ss}}{3\,nJ_2}\left(\frac{a}{R}\right)^2 = -\frac{2\dot\Omega_{ss}}{3J_2R^2\sqrt\mu}\,a^{7/2}.

6. Resultados con datos reales

Ilustración: Resultados con datos reales

Con μ=398 600.435436\mu = 398\,600.435436 km³/s², J2=1.08262545×10⁻³J_2 = 1.08262545\times10^{-3}, R=6 378.137R = 6\,378.137 km (JPL Horizons, IERS 2010) y año tropical de 365.2422 d, las fórmulas de la sección 5.2 dan:

Satélite / órbitaaa (km)eeii (°)Ω˙\dot\Omega (°/día)ω˙\dot\omega (°/día)TT (min)
ISS6 7980.000551.64−4.95-4.95+3.69+3.6993.0
GPS26 5600.0155−0.039-0.039+0.022+0.022718
Landsat 87 083098.2+0.985+0.985−3.10-3.1098.9
Sentinel-27 164098.62+0.994+0.994−2.94-2.94100.6
Molniya26 6000.7463.4−0.147-0.147+0.0004+0.0004720
GEO42 16400−0.013-0.013+0.027+0.0271 436
  • La ISS pierde 0.32°0.32° de nodo por órbita: en 73 días su plano da una vuelta completa, lo que fija las ventanas de lanzamiento desde cada cosmódromo.
  • Landsat 8 (USGS: 705 km, i=98.2°i = 98.2°, 16 días de ciclo): la fórmula heliosíncrona da iss=98.21°i_{ss} = 98.21°. Coincidencia a la centésima.
  • Sentinel-2 (ESA: 786 km, i=98.62°i = 98.62°, 100.6 min, 10 días de ciclo): la fórmula da 98.54°98.54°, 0.08°0.08° por debajo del valor de ESA. La sensibilidad es diss/dh=0.0042°/kmdi_{ss}/dh = 0.0042°/\text{km}, así que la discrepancia equivale a 18 km de altitud; procede de que la órbita real se diseña con el modelo completo de campo (más armónicos, excentricidad «congelada» e≈10−3e\approx10^{-3}) y de que «786 km» es una altitud media sobre el geoide, no a−Reqa - R_{eq}. La teoría J2J_2 de primer orden es exacta a ∼0.1°\sim0.1°; el resto es ingeniería de detalle. Con 100.6 min, Sentinel-2 completa 143.14143.14 órbitas en 10 días, de modo que repite su traza cada 143 revoluciones.
  • Inclinación heliosíncrona frente a altitud (órbita circular): 400 km → 97.03°; 600 km → 97.79°; 800 km → 98.60°; 1 000 km → 99.48°; 1 500 km → 101.96°. El límite es cos⁡i=−1\cos i = -1: no existen órbitas heliosíncronas circulares por encima de 5 970 km de altitud.
  • En Marte (J2=1.96045×10⁻³J_2 = 1.96045\times10^{-3}, R=3 396.2R = 3\,396.2 km, μ=42 828.376\mu = 42\,828.376 km³/s², año de 686.98 d) la misma fórmula da, a 400 km, iss=92.9°i_{ss} = 92.9°: el J2J_2 marciano es mayor, pero su año es casi el doble y el resultado es una órbita casi polar.

El J2J_2 del Sol y Mercurio. Para un planeta, el ángulo relevante es la longitud del perihelio ϖ=Ω+ω\varpi = \Omega + \omega (con i=0i = 0 respecto al ecuador solar, ϖ˙=Ω˙+ω˙=32nJ2(R/p)2\dot\varpi = \dot\Omega + \dot\omega = \tfrac32 nJ_2(R/p)^2). Con J2⊙=2.25×10⁻⁷J_{2\odot} = 2.25\times10^{-7} (Park et al. 2017), R⊙=695 700R_\odot = 695\,700 km, a=0.38710a = 0.38710 UA y e=0.2056e = 0.2056, el avance es 3πJ2(R⊙/a)2/(1−e2)2=3.34×10−103\pi J_2(R_\odot/a)^2/(1-e^2)^2 = 3.34\times10^{-10} rad por órbita: 0.029′′0.029'' por siglo, frente a los 42.98′′42.98'' relativistas. Por eso la medición de J2⊙J_{2\odot} y la prueba de la relatividad general con Mercurio van juntas.

7. Análisis numérico y de error
Ilustración: Análisis numérico y de error

Teoría frente a integración. El test perturbaciones.test.ts integra con RK4 la ecuación completa r¨=−μr/r3+fJ2\ddot{\mathbf r} = -\mu\mathbf r/r^3 + \mathbf f_{J_2}, con la aceleración cartesiana

fJ2=3J2μR22r5[x(5z2r2−1), y(5z2r2−1), z(5z2r2−3)],\mathbf f_{J_2} = \frac{3J_2\mu R^2}{2r^5}\Big[x\Big(5\frac{z^2}{r^2}-1\Big),\ y\Big(5\frac{z^2}{r^2}-1\Big),\ z\Big(5\frac{z^2}{r^2}-3\Big)\Big],

durante 30 órbitas de un satélite a 800 km con i=98.6°i = 98.6° (400 pasos por órbita) y compara el cambio de Ω\Omega osculador con Ω˙sec t\dot\Omega_{sec}\,t: coinciden al 1 %. La diferencia tiene tres orígenes, de distinto tamaño:

  1. Términos periódicos omitidos al promediar: Ω\Omega osculador oscila con amplitud ∼32J2(R/a)2≈1.3×10−3\sim\tfrac32J_2(R/a)^2 \approx 1.3\times10^{-3} rad alrededor de la deriva secular. Es la cota de la comparación instantánea; promediando sobre una órbita desaparece.
  2. Segundo orden en J2J_2: la teoría de Brouwer (1959) añade términos ∝J22≈10−6\propto J_2^2 \approx 10^{-6}, que para la ISS valen ∼10−3\sim10^{-3}°/día. Despreciable para diseñar, no para predecir a un año.
  3. Error del integrador: RK4 con h=T/400h = T/400 tiene error global ∝h4∼10−10\propto h^4 \sim 10^{-10} relativo por órbita, muy por debajo de los anteriores; con h=T/50h = T/50 el error del integrador ya es comparable a los términos periódicos. Compruébalo en el Problema 6.

Lo que J2J_2 no incluye. Para satélites bajos, el arrastre atmosférico sí cambia aa secularmente (la ISS pierde ∼2\sim2 km/mes y necesita reimpulsos); J3J_3 produce una oscilación de ee de largo periodo acoplada a ω\omega; el Sol y la Luna dominan la precesión nodal por encima de ∼20 000\sim20\,000 km (en GEO su efecto es comparable al de J2J_2: la inclinación de un satélite geoestacionario sin control deriva ∼0.85°\sim0.85°/año). Toda cifra de la tabla es, por tanto, «solo J2J_2, primer orden».

8. Simulador

Periodo T = 1.000 años · t = 0.000 años · r = 0.000 UA · v = 0.00 km/s

El simulador integra solo el problema de dos cuerpos, así que el periapsis no precesa. Úsalo para fijar las magnitudes de referencia: con a=1a = 1 y e=0.74e = 0.74 (Molniya a escala) mide la fracción del periodo que el cuerpo pasa en la mitad de la órbita más alejada del foco (debería ser ≈0.9\approx 0.9, Problema 5) y entiende por qué congelar el apogeo con i=63.4°i = 63.4° vale tanto para las comunicaciones en latitudes altas.

Problemas

  1. (Demostración) Deduce di/dtdi/dt y dΩ/dtd\Omega/dt de Gauss. Sugerencia: h˙=r×f=rT h^−rN θ^\dot{\mathbf h} = \mathbf r\times\mathbf f = rT\,\hat{\mathbf h} - rN\,\hat{\boldsymbol\theta}; descompón θ^\hat{\boldsymbol\theta} en la base de la línea de nodos y proyecta el cambio de h^\hat{\mathbf h} sobre las direcciones que cambian ii y Ω\Omega.
Ver solución

r×f=rr^×(Rr^+Tθ^+Nh^)=rTh^−rNθ^\mathbf r\times\mathbf f = r\hat{\mathbf r}\times(R\hat{\mathbf r} + T\hat{\boldsymbol\theta} + N\hat{\mathbf h}) = rT\hat{\mathbf h} - rN\hat{\boldsymbol\theta}. El cambio del versor es h^˙=(h˙−h˙h^)/h=−(rN/h)θ^\dot{\hat{\mathbf h}} = (\dot{\mathbf h} - \dot h\hat{\mathbf h})/h = -(rN/h)\hat{\boldsymbol\theta}. Sea u=ω+νu = \omega+\nu el argumento de la latitud; en la base (nodo n^\hat{\mathbf n}, h^×n^\hat{\mathbf h}\times\hat{\mathbf n}, h^\hat{\mathbf h}) se tiene θ^=−sin⁡u n^+cos⁡u (h^×n^)\hat{\boldsymbol\theta} = -\sin u\,\hat{\mathbf n} + \cos u\,(\hat{\mathbf h}\times\hat{\mathbf n}). Una rotación δi\delta i alrededor de n^\hat{\mathbf n} mueve h^\hat{\mathbf h} en −δi (h^×n^)-\delta i\,(\hat{\mathbf h}\times\hat{\mathbf n}) y una rotación δΩ\delta\Omega alrededor de z^\hat{\mathbf z} lo mueve en δΩ sin⁡i n^\delta\Omega\,\sin i\,\hat{\mathbf n}. Igualando componentes: i˙=(rN/h)cos⁡u\dot i = (rN/h)\cos u y Ω˙sin⁡i=(rN/h)sin⁡u\dot\Omega\sin i = (rN/h)\sin u.

  1. (Demostración) Calcula ⟨r−3sin⁡2(ω+ν)⟩\langle r^{-3}\sin^2(\omega+\nu)\rangle y completa la deducción de ⟨RJ2⟩\langle\mathcal R_{J_2}\rangle.
Ver solución

⟨r−3sin⁡2u⟩=1Thp∫02π(1+ecos⁡ν)sin⁡2(ω+ν) dν\langle r^{-3}\sin^2u\rangle = \frac{1}{Thp}\int_0^{2\pi}(1+e\cos\nu)\sin^2(\omega+\nu)\,d\nu. El término con 11 da π\pi; el término con ecos⁡νsin⁡2(ω+ν)e\cos\nu\sin^2(\omega+\nu) se integra a cero (es una suma de armónicos cos⁡ν\cos\nu, cos⁡(2ω+ν)\cos(2\omega+\nu), cos⁡(2ω+3ν)\cos(2\omega+3\nu) sin término constante). Resultado: 12⟨r−3⟩\tfrac12\langle r^{-3}\rangle. Entonces ⟨R⟩=−12μJ2R2⟨r−3⟩(3sin⁡2i⋅12−1)=14μJ2R2a−3(1−e2)−3/2(2−3sin⁡2i)\langle\mathcal R\rangle = -\tfrac12\mu J_2R^2\langle r^{-3}\rangle(3\sin^2i\cdot\tfrac12 - 1) = \tfrac14\mu J_2R^2 a^{-3}(1-e^2)^{-3/2}(2-3\sin^2i), y μ/a3=n2\mu/a^3 = n^2.

  1. (Inclinación crítica) Demuestra que ω˙=0\dot\omega = 0 exactamente en i=arccos⁡(1/5)=63.435°i = \arccos(1/\sqrt5) = 63.435° y que en ese caso Ω˙≠0\dot\Omega \ne 0. ¿Cuánto tarda el nodo de un Molniya en dar una vuelta?
Ver solución

5cos⁡2i=1⇒cos⁡i=±1/55\cos^2i = 1 \Rightarrow \cos i = \pm1/\sqrt5, i=63.435°i = 63.435° o 116.565°116.565°. Con cos⁡i=1/5\cos i = 1/\sqrt5, Ω˙=−32nJ2(R/p)2/5≠0\dot\Omega = -\tfrac32nJ_2(R/p)^2/\sqrt5 \ne 0. Para a=26 600a = 26\,600 km, e=0.74e = 0.74: p=12 034p = 12\,034 km, n=1.455×10⁻⁴n = 1.455\times10^{-4} rad/s y Ω˙=−0.147°\dot\Omega = -0.147°/día: una vuelta en 6.7 años.

  1. (Heliosíncrona) Deduce la altitud máxima de una órbita heliosíncrona circular y calcula issi_{ss} para una órbita circular a 600 km. ¿Qué ocurre con issi_{ss} si se mantiene aa pero e=0.1e = 0.1?
Ver solución

cos⁡i=−1\cos i = -1 da amax⁡=(32μJ2R2/Ω˙ss)2/7=12 348a_{\max} = \big(\tfrac32\sqrt\mu J_2R^2/\dot\Omega_{ss}\big)^{2/7} = 12\,348 km, es decir, 5 9705\,970 km de altitud. A 600 km: cos⁡i=−0.1355\cos i = -0.1355, i=97.79°i = 97.79°. Con e=0.1e = 0.1, p=a(1−e2)p = a(1-e^2) es menor y (R/p)2(R/p)^2 mayor: hace falta menos ∣cos⁡i∣|\cos i|, ii se acerca a 90°90° (para a=6 978a = 6\,978 km: 97.79°→97.63°97.79°\to97.63°).

  1. (Molniya) Calcula, con la anomalía excéntrica, la fracción del periodo que un cuerpo pasa con ν∈[π/2,3π/2]\nu\in[\pi/2, 3\pi/2] (la mitad «lejana» de la órbita, más allá del semilado recto) y evalúala para e=0.74e = 0.74.
Ver solución

ν=π/2\nu = \pi/2 corresponde a cos⁡E=e\cos E = e, es decir, E1=arccos⁡eE_1 = \arccos e; por simetría la mitad lejana es E∈[E1,2π−E1]E\in[E_1, 2\pi-E_1]. El tiempo es M=E−esin⁡EM = E - e\sin E: fracción =[(2π−2E1)+2esin⁡E1]/(2π)=1−E1π+e1−e2π= \big[(2\pi - 2E_1) + 2e\sin E_1\big]/(2\pi) = 1 - \tfrac{E_1}{\pi} + \tfrac{e\sqrt{1-e^2}}{\pi}. Para e=0.74e = 0.74: E1=0.7377E_1 = 0.7377 rad y la fracción es 1−0.2348+0.1584=0.9241 - 0.2348 + 0.1584 = 0.924: el satélite pasa el 92 % del tiempo en la mitad de la órbita que contiene el apogeo.

  1. (Computacional) Integra con RK4 el movimiento de un satélite a 800 km, i=98.6°i = 98.6°, e=0e = 0, con la aceleración fJ2\mathbf f_{J_2} de la sección 7 (o usa campoJ2 de src/lib/math/perturbaciones.ts), convierte cada estado a elementos osculadores y representa Ω(t)\Omega(t), ω(t)\omega(t), a(t)a(t) durante 30 órbitas. Ajusta una recta a Ω(t)\Omega(t) y compara su pendiente con Ω˙sec\dot\Omega_{sec}. Repite con 400, 100 y 50 pasos por órbita y explica qué cambia.
Ver solución
import numpy as np
mu, J2, R = 3.98600435436e14, 1.08262545e-3, 6378137.0
def f(s):
    x, y, z, vx, vy, vz = s; r2 = x*x+y*y+z*z; r = np.sqrt(r2)
    k = 1.5*J2*mu*R*R/(r2*r2*r); z2 = 5*z*z/r2
    ax = -mu*x/r**3 + k*x*(z2-1); ay = -mu*y/r**3 + k*y*(z2-1); az = -mu*z/r**3 + k*z*(z2-3)
    return np.array([vx, vy, vz, ax, ay, az])
def rk4(s, h):
    k1 = f(s); k2 = f(s+h/2*k1); k3 = f(s+h/2*k2); k4 = f(s+h*k3)
    return s + h/6*(k1+2*k2+2*k3+k4)
# estado inicial desde elementos (lección 2), bucle, estado_a_elementos en cada paso, np.polyfit(t, Omega, 1)

Con 400 pasos/órbita la pendiente ajustada coincide con Ω˙sec=0.986°\dot\Omega_{sec} = 0.986°/día al 0.1 % (la dispersión residual son los términos periódicos); a(t)a(t) oscila con amplitud ∼J2(R/a)2a≈6\sim J_2(R/a)^2a \approx 6 km pero sin deriva. Con 50 pasos/órbita aparece una deriva espuria de aa (error de RK4 ∝h4\propto h^4, 4 096 veces mayor) y Ω\Omega se desvía visiblemente: ya no se mide física sino el integrador.

  1. (Mercurio) Reproduce el cálculo de 0.029′′0.029''/siglo para la precesión del perihelio de Mercurio por J2⊙J_{2\odot} y determina con qué precisión relativa habría que conocer J2⊙J_{2\odot} para que su incertidumbre fuera inferior al 10−410^{-4} del efecto relativista (42.98′′42.98''/siglo).
Ver solución

Por órbita: Δϖ=3πJ2(R⊙/a)2/(1−e2)2=3π⋅2.25×10−7⋅1.444×10−4/0.9173=3.34×10−10\Delta\varpi = 3\pi J_2(R_\odot/a)^2/(1-e^2)^2 = 3\pi\cdot2.25\times10^{-7}\cdot1.444\times10^{-4}/0.9173 = 3.34\times10^{-10} rad =6.88×10⁻⁵ ′′= 6.88\times10^{-5}\,''. Órbitas por siglo juliano: 36 525/87.969=415.236\,525/87.969 = 415.2. Total: 0.0286′′0.0286''/siglo. El 10−410^{-4} de 42.98′′42.98'' es 0.0043′′0.0043'', el 15 % del efecto de J2J_2: basta conocer J2⊙J_{2\odot} al 15 %. MESSENGER lo determinó al ∼4\sim4 % (Park et al. 2017), de modo que Mercurio prueba la relatividad general a mejor que 10−410^{-4} … siempre que J2⊙J_{2\odot} y la precesión se ajusten simultáneamente, porque ambos tienen la misma firma secular.

Autoevaluación

✦ Autoevaluación

  1. 1. Los elementos osculadores de un satélite perturbado son…
  2. 2. En las ecuaciones de Gauss, la única componente de la aceleración que cambia la orientación del plano orbital (i, Ω) es…
  3. 3. Al promediar la función perturbadora de J₂ sobre una órbita se obtiene que no tienen variación secular…
  4. 4. Para una órbita baja prograda, la regresión nodal por J₂ es…
  5. 5. Una órbita heliosíncrona debe ser retrógrada porque…
  6. 6. La inclinación crítica i = 63.4° se usa en los satélites Molniya para…
Responde todas para comprobar.

Lecturas

  • Murray & Dermott (1999), §2.9 y cap. 6: ecuaciones de Gauss y de Lagrange con deducción completa; §6.11 trata el achatamiento con la misma función perturbadora promediada.
  • Vallado (2013), cap. 9: la referencia de ingeniería para J2J_2, órbitas heliosíncronas, Molniya y teorías de Brouwer/Kozai; §8.7 da la aceleración cartesiana.
  • Curtis (2020), cap. 10: deducción elemental de la regresión nodal y ejemplos numéricos con satélites reales.
  • Kozai (1959), DOI 10.1086/107957, y Brouwer (1959), DOI 10.1086/107958: las dos teorías originales del satélite artificial, a primer y segundo orden en J2J_2.
  • Park et al. (2017), DOI 10.3847/1538-3881/aa5be2: J2⊙J_{2\odot} y la precesión del perihelio de Mercurio medidos con MESSENGER.
  • IERS Conventions (2010), Technical Note 36: constantes de referencia del campo terrestre.
🍎 Guía para el profesor
Tiempo
2 clases de 90 min
Resultado de aprendizaje
Al finalizar, el estudiante formula las ecuaciones planetarias de Gauss y de Lagrange, promedia la función perturbadora de J₂, deduce las tasas seculares de Ω, ω y M, diseña una órbita heliosíncrona y contrasta la teoría con una integración numérica, identificando los órdenes de magnitud de cada fuente de error.
Evidencia de aprendizaje
Entrega del problema computacional 6 (gráficas de Ω(t), ω(t), a(t), ajuste de la pendiente y discusión de la dependencia con el paso) y de la demostración 2 o 3.

Materiales

  • Python 3 con NumPy y Matplotlib
  • Tabla de constantes del campo terrestre (JPL Horizons / IERS 2010)
  • Fichas de misión de Landsat 8 (USGS) y Sentinel-2 (ESA) para contrastar
  • Simulador «Órbita kepleriana»

Secuencia sugerida

Clase 1. Mostrar la traza de la ISS girando día a día (10 min). Elementos osculadores y deducción de a˙\dot a y e˙\dot e de Gauss en la pizarra; presentar el sistema completo y las ecuaciones de Lagrange, con énfasis en la estructura conjugada y en el teorema de Laplace–Lagrange (50 min). Potencial con J2J_2 y promedio sobre la órbita (30 min).

Clase 2. Tasas seculares y sus tres consecuencias; cada grupo rellena una fila de la tabla de la sección 6 con la calculadora y la compara con la ficha de misión (40 min). Diseño de una órbita heliosíncrona a 600 km y discusión del límite de 5 970 km (20 min). Arranque guiado del problema computacional 6 y discusión de los tres órdenes de error (30 min).

Errores frecuentes

  • Pensar que J₂ cambia el semieje mayor: insistir en el teorema de Laplace–Lagrange (⟨ȧ⟩ = 0 para toda perturbación conservativa a primer orden).
  • Signo de la regresión nodal: hacia el oeste para progradas. Hacer calcular la ISS y comparar con el giro visible de su traza en un rastreador en línea.
  • Usar la altitud sobre el radio medio (6371 km) en lugar de a − R_eq y mezclar «altitud» con «semieje mayor»; discutir el caso Sentinel-2 y la sensibilidad 0.0042°/km.
  • Comparar Ω osculador instantáneo con la teoría secular y atribuir la diferencia a un error: son los términos de corto periodo.
Palabras clave de esta lección (12)

Términos del glosario que aparecen en el texto. Cada uno enlaza a su ficha completa.

  • Perturbación Cualquier «empujoncito» que aparta una órbita de la elipse perfecta: la atracción de otros planetas, el achatamiento de la Tierra, el rozamiento con el aire. Así se descubrió Neptuno, por las perturbaciones en Urano.
  • Órbita El camino que sigue un cuerpo alrededor de otro por la gravedad: la Luna alrededor de la Tierra, la Tierra alrededor del Sol. Casi todas son elipses, óvalos un poco achatados.
  • Elementos orbitales Los seis números que describen por completo una órbita: su tamaño, su forma, cómo está inclinada y orientada, y dónde está el cuerpo en un momento dado.
  • Regresión lineal Trazar la recta que mejor pasa «por el medio» de una nube de puntos. Así Hubble encontró que la velocidad de las galaxias crece con su distancia, y la pendiente de esa recta es su famosa constante.
  • Precesión del perihelio La órbita de Mercurio gira lentamente, como una flor dibujada con un espirógrafo. Newton explicaba casi todo el giro, pero faltaba un poquito (43 segundos de arco por siglo) que solo la relatividad general explicó.
  • Nodos de la órbita Los dos puntos donde la órbita de la Luna cruza el plano de la órbita de la Tierra. Solo hay eclipses cuando la luna nueva o llena ocurre cerca de un nodo; por eso no hay eclipses todos los meses.
  • Perihelio El punto de la órbita más cercano al Sol; ahí el planeta va más rápido. La Tierra pasa por él a comienzos de enero. Para la Luna alrededor de la Tierra se llama perigeo.
  • Precesión El eje de la Tierra se bambolea muy despacio, como un trompo, y tarda unos 26 000 años en dar una vuelta. Por eso la estrella que marca el norte cambia con los milenios.
  • Excentricidad Un número entre 0 y 1 que dice cuán achatada es una órbita: 0 es un círculo perfecto, y cuanto más cerca de 1, más alargada. La de la Tierra es 0,017, casi un círculo; la del cometa Halley, 0,97.
  • Problema de dos cuerpos Calcular cómo se mueven dos cuerpos que solo se atraen entre sí, como el Sol y un planeta. Tiene solución exacta: las elipses de Kepler. Con tres cuerpos ya no hay fórmula cerrada.
  • Semieje mayor La mitad del largo de la elipse: la distancia «media» del planeta al Sol. Es el número que manda en la tercera ley de Kepler: cuanto mayor, más lento es el planeta.
  • Afelio El punto de la órbita más lejano del Sol; ahí el planeta va más despacio. Para la Luna alrededor de la Tierra se llama apogeo.

Ver todo el glosario →

Referencias

  • Murray, C. D. & Dermott, S. F. (1999). Solar System Dynamics. Cambridge University Press, §2.9 (ecuaciones de Gauss), cap. 6 (función perturbadora y ecuaciones de Lagrange) y §6.11 (achatamiento).
  • Vallado, D. A. (2013). Fundamentals of Astrodynamics and Applications, 4.ª ed. Microcosm Press, cap. 9 (§9.3–9.6) y §8.7.
  • Curtis, H. D. (2020). Orbital Mechanics for Engineering Students, 4.ª ed. Butterworth-Heinemann, cap. 10 (§10.3–10.5).
  • Danby, J. M. A. (1988). Fundamentals of Celestial Mechanics, 2.ª ed. Willmann-Bell, cap. 11.
  • Kozai, Y. (1959). The motion of a close earth satellite. The Astronomical Journal 64, 367–377. DOI 10.1086/107957
  • Brouwer, D. (1959). Solution of the problem of artificial satellite theory without drag. The Astronomical Journal 64, 378–396. DOI 10.1086/107958
  • Park, R. S. et al. (2017). Precession of Mercury's perihelion from ranging to the MESSENGER spacecraft. The Astronomical Journal 153, 121. DOI 10.3847/1538-3881/aa5be2
  • Petit, G. & Luzum, B. (eds.) (2010). IERS Conventions (2010). IERS Technical Note 36, cap. 6 (modelo de campo gravitatorio terrestre).
  • JPL Horizons, ficha física de la Tierra (GM = 398600.435436 km³/s², J₂ = 0.00108262545, R = 6378.137 km) y de Marte (J₂ = 1960.45e-6); consulta 2026-10-29.
  • USGS, Landsat 8 fact sheet (705 km, 98.2°, 16 días); ESA, Sentinel-2 orbit description (786 km, 98.62°, 100.6 min, ciclo de 10 días).

Simuladores de esta lección: Órbita kepleriana