Reducción a un cuerpo, integrales de energía y momento angular, vector de Laplace–Runge–Lenz y ecuación de la órbita (Binet), verificado sobre el vector de estado de Marte de JPL Horizons en J2000.
⏱ 180 minEDOs vectorialesintegrales primerasproducto vectorialsecciones cónicascambio de variable u = 1/ranálisis de cancelación numéricarevision
Al terminar podrás:
Reducir el problema gravitatorio de dos cuerpos a un problema de un cuerpo con parámetro μ = G(m₁ + m₂).
Demostrar la conservación del momento angular específico h, de la energía específica ε y del vector de Laplace–Runge–Lenz A.
Deducir la ecuación de la órbita r = p/(1 + e cos ν) a partir de A y, alternativamente, de la ecuación de Binet.
Clasificar las órbitas por el signo de ε y relacionar a, e, p, h y ε entre sí (vis-viva, tercera ley de Kepler).
Calcular h, ε, A y los elementos geométricos de una órbita real a partir de un vector de estado de JPL Horizons y analizar la propagación de errores.
1. Motivación
Dos masas puntuales que se atraen con la ley de Newton forman el único problema gravitatorio que se resuelve
exactamente. Toda la mecánica celeste posterior (perturbaciones, tres cuerpos, maniobras espaciales) se
construye sobre él: cada planeta, cometa o sonda se describe, instante a instante, como si siguiera la órbita de
dos cuerpos que mejor ajusta su estado. En esta lección demostramos que esa órbita es una cónica, identificamos
las cantidades que se conservan y comprobamos todo con el vector de estado real de Marte que publica el JPL.
2. Reducción a un cuerpo
Sean dos masas m1, m2 con posiciones inerciales R1, R2 y G la constante de gravitación.
Las ecuaciones de Newton son
Sumándolas, el centro de masasRcm=(m1R1+m2R2)/(m1+m2) cumple R¨cm=0:
se mueve en línea recta con velocidad constante (seis constantes de integración). Restando las ecuaciones
divididas por su masa, el vector relativor=R2−R1 obedece
r¨=−r3μr,μ≡G(m1+m2),r=∥r∥
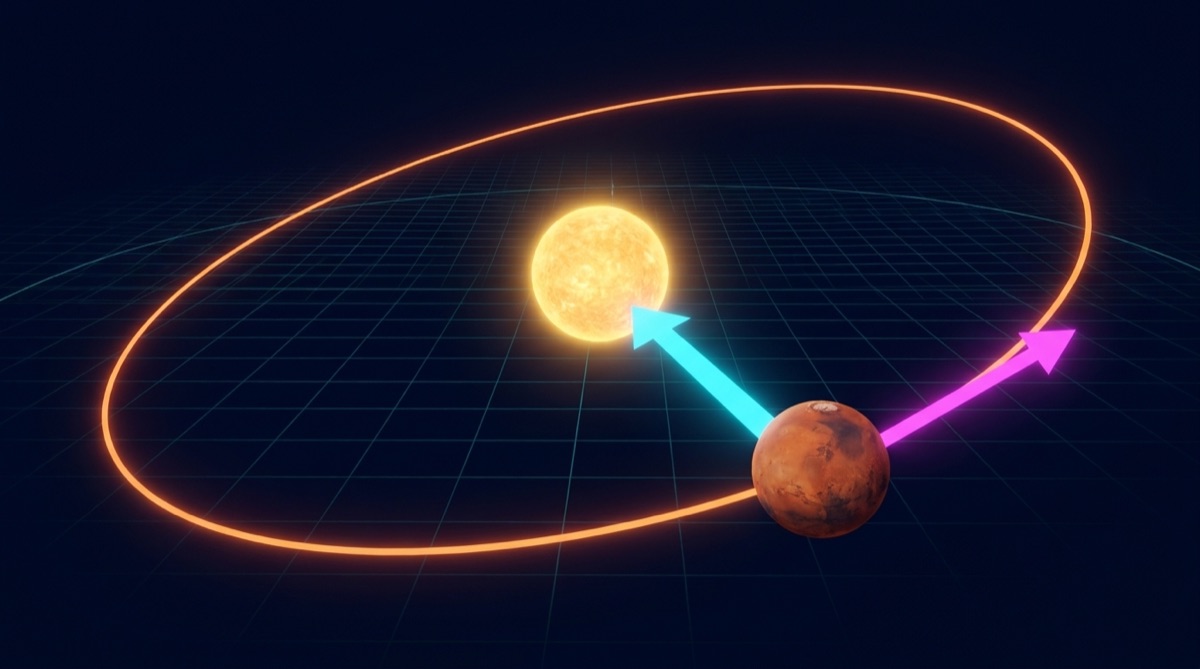
que es el movimiento de una partícula en un campo central fijo de parámetro gravitatorioμ (m³/s²).
La energía y el momento angular del sistema en el centro de masas se escriben con la masa reducidam∗=m1m2/(m1+m2): E=21m∗v2−Gm1m2/r y L=m∗r×v, con v=r˙.
Dividiendo por m∗ obtenemos las cantidades específicas (por unidad de masa reducida) que usaremos en adelante:
ε=2v2−rμ,h=r×v.
Para un planeta alrededor del Sol, μ=GM⊙(1+mp/M⊙). El JPL lo refleja en su «Keplerian GM»:
para Marte, μ=1.32712482870×10¹¹ km³/s², que es GM⊙=1.32712440041×10¹¹ más
GMMarte=4.2828×10⁴ km³/s² (DE441).
3. Integrales primeras
3.1 Momento angular: el movimiento es plano
dtdh=r˙×v+r×r¨=v×v−r3μr×r=0.
Como r⊥h en todo instante, la órbita está contenida en el plano perpendicular a h.
En coordenadas polares (r,ν) de ese plano, v=r˙r^+rν˙ν^ y
h=r2ν˙,dtdA=21r2ν˙=21h=const,
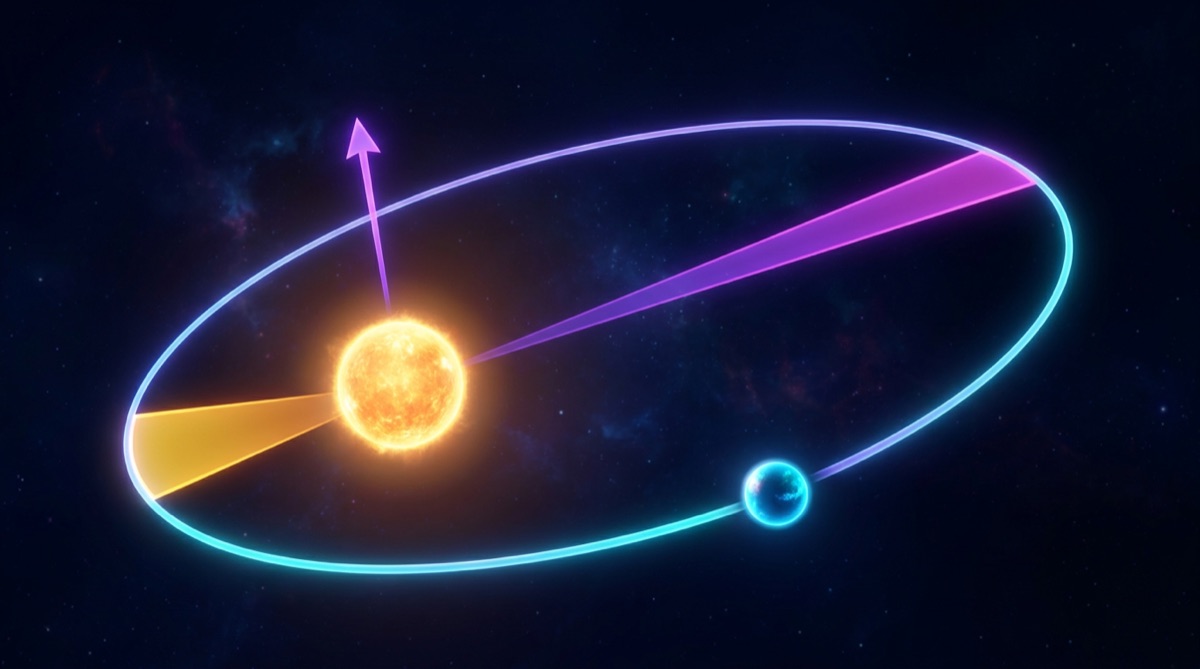
que es la segunda ley de Kepler (ley de las áreas).
3.2 Energía
dtd(2v2)=v⋅r¨=−r3μr⋅v=−r3μrr˙=dtd(rμ),
usando r⋅v=rr˙. Luego ε=v2/2−μ/r es constante.
3.3 El vector de Laplace–Runge–Lenz
Proposición. El vector A=v×h−μrr se conserva.
Demostración. Como h es constante, dtd(v×h)=r¨×h. Con la identidad
a×(b×c)=b(a⋅c)−c(a⋅b):
Por otro lado, dtdrr=rv−r2r˙r=rv−r3(r⋅v)r.
Ambas expresiones coinciden, así que A˙=r¨×h−μdtd(r/r)=0. ■
Dos propiedades inmediatas:
A⋅h=0 (ambos sumandos son perpendiculares a h): Aestá en el plano orbital.
A2=μ2+2εh2. En efecto, v⊥h da ∥v×h∥2=v2h2, y
(v×h)⋅r=h⋅(r×v)=h2, luego
A2=v2h2−2μh2/r+μ2=μ2+2h2(2v2−rμ).
Contemos constantes: h (3), ε (1) y A (3) dan 7, pero las dos relaciones anteriores reducen
el número de integrales independientes a 5. La sexta constante que fija la solución es el instante de paso por el
periapsis τ, que aparecerá en la ecuación de Kepler (lección 1). El vector A fue hallado por Laplace en
1799 y redescubierto varias veces (Goldstein 1975); en mecánica cuántica es el responsable de la degeneración
«accidental» del átomo de hidrógeno.
4. La ecuación de la órbita
Multiplicamos escalarmente A por r:
A⋅r=(v×h)⋅r−μr=h2−μr.
Si ν es el ángulo entre A y r (la anomalía verdadera), A⋅r=Arcosν y, despejando,
r=1+ecosνp,p≡μh2,e≡μA
Es la ecuación polar de una cónica con un foco en el origen, de semilado rectop y excentricidade;
el vector A apunta al periapsis (ν=0, r mínimo). Esta es la primera ley de Kepler, generalizada a todas
las cónicas. Dividiendo A2=μ2+2εh2 por μ2:
Para la elipse, p=a(1−e2) con a el semieje mayor, y de la relación anterior h2=μa(1−e2) se obtiene
ε=−2aμ,v2=μ(r2−a1)(ecuacioˊn vis-viva).
Los extremos de r son rp=a(1−e) (periapsis) y ra=a(1+e) (apoapsis). Finalmente, el área de la elipse,
πab con b=a1−e2, se barre a ritmo h/2, de modo que el periodo es T=2πab/h y, sustituyendo h:
T=2πμa3(tercera ley de Kepler),n≡T2π=a3μ(movimiento medio).
5. La ecuación de Binet
Hay una ruta alternativa, sin A, que además sirve para cualquier fuerza central. Con u=1/r y h=r2ν˙:
La componente radial de r¨=−μr/r3 en polares es r¨−rν˙2=−μ/r2, es decir,
−h2u2u′′−h2u3=−μu2. Dividiendo por −h2u2:
dν2d2u+u=h2μ
Es la ecuación de un oscilador armónico forzado por una constante; su solución general es
u=μ/h2+Ccos(ν−ν0), que con ν0=0 y C=μe/h2 reproduce exactamente r=p/(1+ecosν).
Para una fuerza central arbitraria por unidad de masa f(r) la ecuación es u′′+u=−f(1/u)/(h2u2); el hecho de que
solo las fuerzas ∝r y ∝r−2 den órbitas cerradas para todas las condiciones iniciales es el teorema de
Bertrand (1873), y una perturbación ∝r−3 produce una precesión del periapsis (Problema 4), que es el
mecanismo detrás del avance relativista del perihelio de Mercurio.
6. Verificación con un cuerpo real: Marte en J2000
El JPL Horizons (efemérides DE441, Park et al. 2021) da para Marte, respecto al centro del Sol, en el plano de la
eclíptica J2000 y en la época JD 2451545.0 TDB (2000-ene-01 12:00):
x
y
z
r (km)
2.080481406×10⁸
−2.007052628×10⁶
−5.156288959×10⁶
v (km/s)
1.162672404
26.29606455
0.5222970230
con μ=1.3271248287×10¹¹ km³/s². Calculamos (en km, s; los valores están redondeados a 6 cifras):
Cantidad
Fórmula
Valor
r
∥r∥
2.08122×10⁸ km
v
∥v∥
26.3269 km/s
h
r×v
(1.34542×10⁸,−1.14658×108,5.47318×109) km²/s
h
5.47603×10⁹ km²/s
ε
v2/2−μ/r
−291.114 km²/s²
a
−μ/(2ε)
2.27939×10⁸ km =1.52368 UA
p
h2/μ
2.25954×10⁸ km
A/μ
v×h/μ−r/r
(0.0852778,−0.0377765,−0.00288768)
e
A/μ
0.0933151
T
2πa3/μ
686.97 d
Horizons publica, para la misma época, a=2.279391329739×10⁸ km y e=0.09331510146: nuestro cálculo
coincide en todas las cifras mostradas (el test elementos.test.ts lo comprueba a 10−9 relativo). Dos
comprobaciones más: la inclinación del plano orbital respecto a la eclíptica es arccos(hz/h)=1.84988° (Horizons:
1.849876°), y p/r=1.08568=1+ecosν con ν=23.333°, que es exactamente la anomalía verdadera que da
Horizons. La ecuación de la órbita funciona con diez cifras sobre un planeta real: el residuo lo explican las
perturbaciones de los otros planetas, que cambian lentamente estos elementos osculadores (lección 4).
7. Análisis numérico
Cancelación en e.A/μ es la diferencia de dos vectores de módulo próximo a 1
(∥v×h∥/μ≈1+ecosν y ∥r/r∥=1). Si la órbita es casi circular, la resta
pierde cifras: el error relativo en e es del orden de ϵmaˊq/e, con ϵmaˊq≈2.2×10⁻¹⁶ en doble
precisión. Para Marte (e≈0.09) se pierde una cifra; para una órbita con e∼10−6 se pierden seis.
La alternativa e2=1+2εh2/μ2 no ayuda (también es una resta 1−(1−e2)). Lo robusto es calcular
directamente las componentes pequeñas ecosν=p/r−1 y esinν=(r⋅v)h/(μr), que se obtienen
sin restar cantidades grandes casi iguales (Problema 6).
Sensibilidad de a a la velocidad. De a=μr/(2μ−rv2),
aδa=∣ε∣v2vδv(para Marte, v2/∣ε∣=2.38).
El factor v2/∣ε∣=2(2a/r−1) crece sin límite al acercarse a la parábola (ε→0): la determinación
orbital de un cometa casi parabólico a partir de pocas observaciones es intrínsecamente mal condicionada en a y en T
(δT/T=23δa/a), aunque p y e se obtengan bien.
Diagnóstico de integradores. Como h, ε y A son exactamente constantes, su deriva en una
integración numérica mide el error del método. En RK4, la dirección de A gira lentamente (precesión numérica
del periapsis) y ε deriva de forma secular ∝th4; un integrador simpléctico (leapfrog) mantiene ε
acotada pero también hace precesar A (véase metodos-numericos/01). El simulador muestra la energía en cada
instante.
8. Simulador
Periodo T = 1.000 años · t = 0.000 años · r = 0.000 UA · v = 0.00 km/s
Preguntas de análisis:
Con e=0.9, compara la rapidez en el periapsis y el apoapsis con la ecuación vis-viva: debe cumplirse vp/va=(1+e)/(1−e)=19.
Mantén a fijo y aumenta e: el periodo no cambia (tercera ley) aunque la trayectoria sea muy distinta.
Observa que el vector velocidad nunca apunta hacia el foco salvo en los ápsides, donde es perpendicular a r.
Problemas
(Demostración) Prueba que v×h=μ[(1+ecosν)r^−esinνν^] en la base polar
(r^,ν^) del plano orbital, y deduce de nuevo que A=μep^, con p^ la dirección del periapsis.
Ver solución
En el plano, v=r˙r^+(h/r)ν^ y h=hz^ con r^×z^=−ν^,
ν^×z^=r^. Luego v×h=−hr˙ν^+(h2/r)r^. Derivando r=p/(1+ecosν):
r˙=(pesinν/(1+ecosν)2)ν˙=(μ/h)esinν, y h2/r=μ(1+ecosν). Así
v×h=μ[(1+ecosν)r^−esinνν^] y
A=v×h−μr^=μe(cosνr^−sinνν^)=μep^, pues de r^=cosνp^+sinνq^ y
ν^=−sinνp^+cosνq^ se sigue cosνr^−sinνν^=p^, el vector unitario fijo hacia ν=0.
(Demostración) Deduce la ecuación vis-viva v2=μ(2/r−1/a) para la elipse y escribe su versión hiperbólica. ¿Qué vale v cuando r→∞ en la hipérbola?
Ver solución
ε=v2/2−μ/r y ε=−μ/(2a) dan v2=μ(2/r−1/a). En la hipérbola e>1, p=a(1−e2) exige a<0;
con ah=−a>0: v2=μ(2/r+1/ah) y v∞=μ/ah=2ε, el exceso hiperbólico, clave en la lección 6.
(Hodógrafa) Demuestra que el extremo del vector velocidad describe una circunferencia de radio μ/h centrada en (0,μe/h) en el sistema perifocal (eje x hacia el periapsis).
Ver solución
De v×h=A+μr^ y h⊥v: multiplicando vectorialmente por h a la izquierda,
h×(v×h)=vh2, así que v=h×A/h2+(μ/h2)h×r^. El primer término es
constante, de módulo μe/h y perpendicular a A (apunta a +y perifocal); el segundo tiene módulo constante μ/h y gira con r^.
En componentes, v=(μ/h)(−sinν,e+cosν), lo que confirma centro (0,μe/h) y radio μ/h.
(Binet y precesión) Para la fuerza por unidad de masa f(r)=−μ/r2−δ/r3 con δ≪h2, resuelve la ecuación de Binet y demuestra que el periapsis avanza Δϖ≈πδ/h2 por revolución.
Ver solución
u′′+u=μ/h2+(δ/h2)u⇒u′′+κ2u=μ/h2 con κ2=1−δ/h2. Solución: u=μ/(h2κ2)+Ccos(κν).
El periapsis se repite cuando κν=2π, es decir, cada Δν=2π/κ≈2π(1+δ/(2h2)): avance
Δϖ=2π/κ−2π≈πδ/h2. En relatividad general el término efectivo es δ=3μh2/c2 (lección de
Schwarzschild), que da 6πμ/(c2p) por órbita: 42.98′′ por siglo para Mercurio.
(Hipérbola) Un cuerpo llega del infinito con exceso v∞ y pasa a distancia mínima rp del centro. Demuestra que e=1+rpv∞2/μ y que las asíntotas forman con el eje un ángulo tal que el ángulo de deflexión total es δ=2arcsin(1/e).
Ver solución
En el periapsis vp2=v∞2+2μ/rp (vis-viva con ε=v∞2/2) y h=rpvp. Con p=h2/μ=rp(1+e):
rp2(v∞2+2μ/rp)/μ=rp(1+e)⇒e=1+rpv∞2/μ. Las asíntotas corresponden a r→∞, o sea
1+ecosν∞=0, cosν∞=−1/e. El ángulo entre las dos asíntotas y la dirección de llegada es δ=2ν∞−π,
y sin(δ/2)=−cosν∞=1/e.
(Computacional) Horizons da para la Tierra (centro Sol, eclíptica J2000, JD 2451545.0 TDB):
r=(−2.649903368×107,1.446972968×108,−6.111494260×10²) km,
v=(−29.79426007,−5.469294940,1.817836785×10−4) km/s, μ=1.3271283864×10¹¹ km³/s².
Escribe un programa que calcule h, ε, a, e, la inclinación i=arccos(hz/h) y ν (usa las fórmulas robustas de la sección 7)
y compáralo con Horizons: a=1.496650146×10⁸ km, e=0.01711862907, i=4.181×10⁻⁴ grados, ν=358.5689°.
¿Por qué a no es exactamente 1 UA ni i exactamente 0?
Ver solución
import numpy as npmu = 1.3271283864171489e11r = np.array([-2.649903367743050e7, 1.446972967925493e8, -6.111494259536266e2])v = np.array([-29.79426007043741, -5.469294939770602, 1.817836785027449e-4])rn, vn = np.linalg.norm(r), np.linalg.norm(v)h = np.cross(r, v); hn = np.linalg.norm(h)eps = vn**2/2 - mu/rn; a = -mu/(2*eps); p = hn**2/muecos = p/rn - 1; esin = np.dot(r, v)*hn/(mu*rn) # sin cancelacióne = np.hypot(ecos, esin); nu = np.degrees(np.arctan2(esin, ecos)) % 360i = np.degrees(np.arccos(h[2]/hn))print(a, e, i, nu) # 1.4966501455e8 0.017118629 4.181e-4 358.5689
Se obtiene a=1.49665×10⁸ km, e=0.0171186, i=4.18×10⁻⁴°, ν=358.569°. El vector es el del centro de la
Tierra, no el del baricentro Tierra–Luna: la Tierra oscila alrededor de ese baricentro (a unos 4 670 km de su centro) con
el periodo lunar, lo que desplaza la órbita osculadora respecto a la media (1 UA, en la eclíptica). Estas son
perturbaciones de la lección 4.
(Virial) Demuestra que en una órbita elíptica los promedios temporales cumplen ⟨1/r⟩t=1/a y ⟨v2⟩t=μ/a, es decir, 2⟨T⟩=−⟨V⟩.
Ver solución
Con la anomalía excéntrica E (lección 1), r=a(1−ecosE) y ndt=(1−ecosE)dE=(r/a)dE. Entonces
⟨1/r⟩=T1∫0Trdt=2π1∫02πadE=a1. De vis-viva,
⟨v2⟩=2μ⟨1/r⟩−μ/a=μ/a. Con T=v2/2 y V=−μ/r por unidad de masa: 2⟨T⟩=μ/a=−⟨V⟩.
Autoevaluación
✦ Autoevaluación
Responde todas para comprobar.
Lecturas
Murray & Dermott (1999), Solar System Dynamics, cap. 2: el problema de dos cuerpos con la notación que usamos aquí (§2.3–2.5).
Danby (1988), Fundamentals of Celestial Mechanics, cap. 6: tratamiento clásico con las tres anomalías y la hodógrafa.
Curtis (2020), Orbital Mechanics for Engineering Students, cap. 2: enfoque ingenieril, con los ejemplos numéricos 2.x en km y km/s.
Vallado (2013), Fundamentals of Astrodynamics and Applications, cap. 1 y §2.2: constantes, integrales y casos degenerados.
Goldstein, Poole & Safko (2002), Classical Mechanics, §3.7–3.9: teorema de Bertrand y vector de Laplace–Runge–Lenz; Goldstein (1975), DOI 10.1119/1.9745, sobre la historia del vector.
Park et al. (2021), DE440/DE441, DOI 10.3847/1538-3881/abd414: las efemérides de las que proceden los vectores de Horizons.
🍎 Guía para el profesor
Tiempo
2 clases de 90 min
Resultado de aprendizaje
Al finalizar, el estudiante reduce el problema de dos cuerpos a uno, demuestra la conservación de h, ε y A, deriva la ecuación de la órbita por dos vías (vector A y ecuación de Binet) y verifica los resultados sobre un vector de estado real, cuantificando la propagación de errores.
Evidencia de aprendizaje
Entrega del problema computacional 6 (código + comparación con Horizons + explicación de las discrepancias) y de una de las demostraciones 1–5 redactada con rigor.
Materiales
Python 3 con NumPy (o una hoja de cálculo con producto vectorial)
Acceso a JPL Horizons (ssd.jpl.nasa.gov/horizons) para descargar vectores de otros cuerpos
Simulador «Órbita kepleriana»
Secuencia sugerida
Clase 1. Partir de las dos ecuaciones de Newton y llegar a r¨=−μr/r3 en la pizarra (15 min). Conservación de h y ε con sus consecuencias geométricas (20 min). Demostración completa de A˙=0 y de la ecuación de la órbita; discutir el recuento de integrales (40 min). Cierre: clasificación por el signo de ε y vis-viva (15 min).
Clase 2. Ecuación de Binet y teorema de Bertrand como motivación de la precesión (25 min). Taller con el vector de Marte: cada pareja calcula una fila de la tabla de la sección 6 y se comparan con Horizons (35 min). Análisis de cancelación y sensibilidad con ejemplos numéricos en el simulador (20 min). Asignar el problema 6 y una demostración.
Errores frecuentes
Usar μ = GM del cuerpo central olvidando la masa del secundario: en Marte el efecto es 3×10⁻⁷ relativo, pero en un sistema binario de estrellas es de orden 1. Mostrar el «Keplerian GM» de Horizons.
Confundir el ángulo ν (anomalía verdadera, medido desde A) con el ángulo polar medido desde un eje arbitrario. Insistir en que A define el origen de ν.
Creer que la conservación de h basta para obtener la elipse. Hacer ver que h solo da plano y ley de áreas; la forma viene de A (o de Binet, que requiere la ley 1/r²).
Tratar a y T como bien determinados en órbitas casi parabólicas: pedir el factor v²/|ε| para un cometa con e = 0.9999.
Palabras clave de esta lección (12)
Términos del glosario que aparecen en el texto. Cada uno enlaza a su ficha completa.
Problema de dos cuerposCalcular cómo se mueven dos cuerpos que solo se atraen entre sí, como el Sol y un planeta. Tiene solución exacta: las elipses de Kepler. Con tres cuerpos ya no hay fórmula cerrada.
Velocidad orbitalLa rapidez con que un cuerpo recorre su órbita. La Estación Espacial da la vuelta a la Tierra a 7,7 km/s; la Tierra gira alrededor del Sol a casi 30 km/s.
Leyes de KeplerTres reglas sobre cómo se mueven los planetas: (1) siguen elipses con el Sol en un foco, (2) van más rápido cuando están más cerca del Sol y (3) los planetas lejanos tardan mucho más en dar la vuelta.
ÓrbitaEl camino que sigue un cuerpo alrededor de otro por la gravedad: la Luna alrededor de la Tierra, la Tierra alrededor del Sol. Casi todas son elipses, óvalos un poco achatados.
PerihelioEl punto de la órbita más cercano al Sol; ahí el planeta va más rápido. La Tierra pasa por él a comienzos de enero. Para la Luna alrededor de la Tierra se llama perigeo.
PerturbaciónCualquier «empujoncito» que aparta una órbita de la elipse perfecta: la atracción de otros planetas, el achatamiento de la Tierra, el rozamiento con el aire. Así se descubrió Neptuno, por las perturbaciones en Urano.
Ecuación de KeplerLa ecuación que dice en qué punto de su elipse está un planeta en una fecha dada. No se puede despejar con álgebra: hay que resolverla por aproximaciones sucesivas, como hacen los programas de astronomía.
PrecesiónEl eje de la Tierra se bambolea muy despacio, como un trompo, y tarda unos 26 000 años en dar una vuelta. Por eso la estrella que marca el norte cambia con los milenios.
Elementos orbitalesLos seis números que describen por completo una órbita: su tamaño, su forma, cómo está inclinada y orientada, y dónde está el cuerpo en un momento dado.
ExcentricidadUn número entre 0 y 1 que dice cuán achatada es una órbita: 0 es un círculo perfecto, y cuanto más cerca de 1, más alargada. La de la Tierra es 0,017, casi un círculo; la del cometa Halley, 0,97.
Semieje mayorLa mitad del largo de la elipse: la distancia «media» del planeta al Sol. Es el número que manda en la tercera ley de Kepler: cuanto mayor, más lento es el planeta.
Teorema del virialUna regla que relaciona la energía de movimiento de un conjunto de estrellas con la de su gravedad. Permite «pesar» un cúmulo de galaxias midiendo solo la velocidad de sus miembros.
Murray, C. D. & Dermott, S. F. (1999). Solar System Dynamics. Cambridge University Press, cap. 2 (§2.1–2.5).
Danby, J. M. A. (1988). Fundamentals of Celestial Mechanics, 2.ª ed. Willmann-Bell, cap. 6.
Curtis, H. D. (2020). Orbital Mechanics for Engineering Students, 4.ª ed. Butterworth-Heinemann, cap. 2.
Vallado, D. A. (2013). Fundamentals of Astrodynamics and Applications, 4.ª ed. Microcosm Press, cap. 1 y §2.2.
Goldstein, H., Poole, C. & Safko, J. (2002). Classical Mechanics, 3.ª ed. Addison-Wesley, §3.7–3.9 (vector de Laplace–Runge–Lenz).
Goldstein, H. (1975). Prehistory of the 'Runge–Lenz' vector. American Journal of Physics 43, 737–738. DOI 10.1119/1.9745
Park, R. S. et al. (2021). The JPL Planetary and Lunar Ephemerides DE440 and DE441. The Astronomical Journal 161, 105. DOI 10.3847/1538-3881/abd414
JPL Horizons System (ssd.jpl.nasa.gov/horizons), vectores de Marte y la Tierra, centro Sol, eclíptica J2000, época JD 2451545.0 TDB; consulta 2026-10-29.